自动化生产中,夹爪是完成抓取与放料动作的末端执行部件,其性能直接影响产线节拍、运行稳定性与产品质量。不同材质、不同形状的工件,对夹爪的适应能力提出了各不相同的要求。柔性夹爪与普通刚性夹爪代表两条不同的技术路线,两者的差别不仅体现在结构上,更集中反映在抓取适应性上。本文从这一角度出发,对两类夹爪进行系统比较。
一、两类夹爪的基本概念与工作原理
(一)刚性夹爪的构成与工作原理
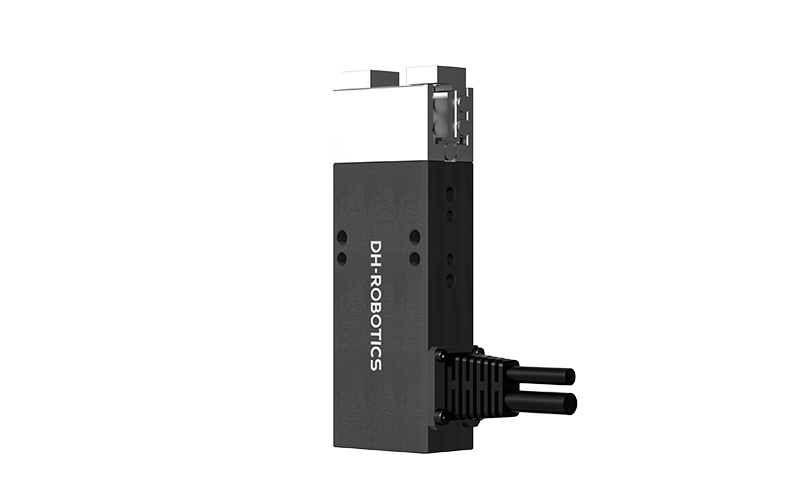
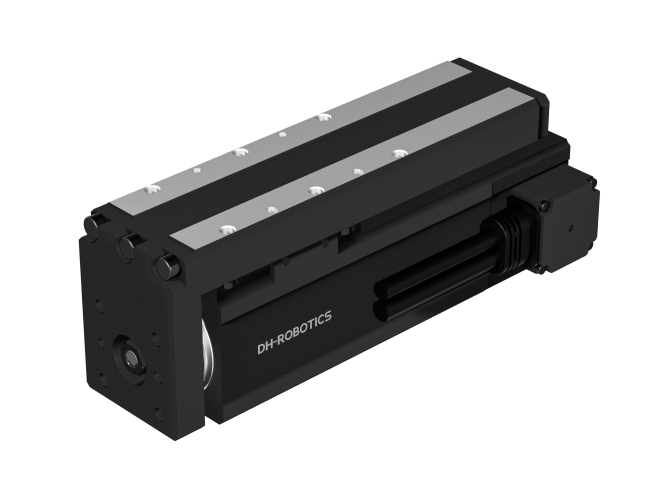
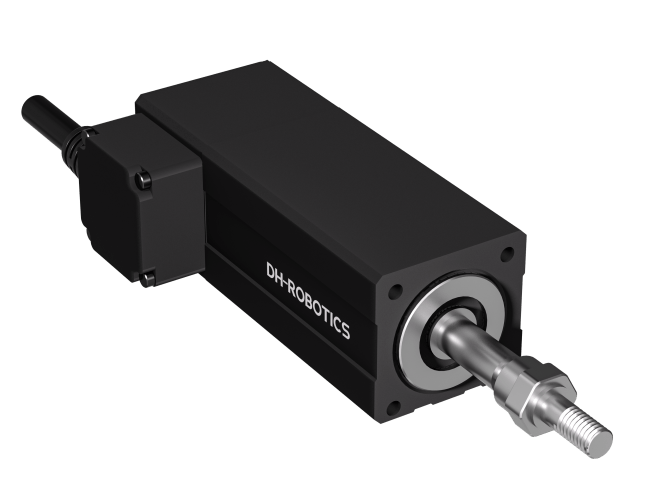
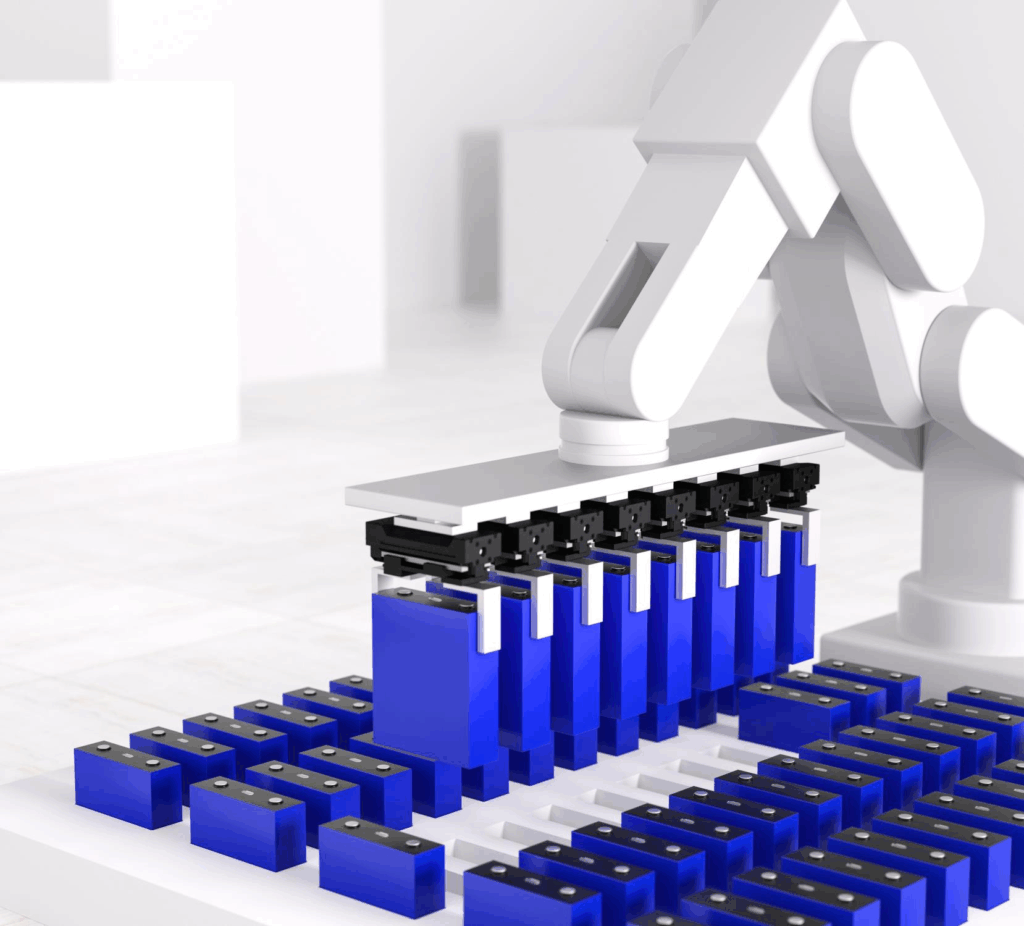
刚性夹爪是工业现场使用较为普遍的一类末端执行器。它的典型结构包括夹爪本体、手指、传动机构与驱动装置。手指通常由金属材料制成,形状固定,通过平移或旋转运动实现开合。驱动方式常见的有气动、电动等类型,气动夹爪依靠压缩空气推动活塞或连杆,电动夹爪则通过电机与丝杠、齿轮等传动结构输出夹持力。
刚性夹爪的工作过程相对直接:驱动装置带动手指按照设定行程运动,手指接触工件后形成夹持力,完成抓取。手指的运动轨迹固定,开合位置可以重复,夹持动作具有较高的可预测性。这种设计逻辑可以概括为 “以固定的结构适应固定的工件”,手指的轮廓、开合范围、夹持位置都在设计阶段根据目标工件的形状与尺寸确定。因此,在工件形态稳定、批量较大的生产场合,刚性夹爪能够提供稳定一致的夹持表现,这也是它在工业现场长期占据主流位置的原因。
(二)柔性夹爪的构成与工作原理
柔性夹爪是一类利用柔性材料或柔性结构实现抓取的末端执行器。其手指通常采用硅胶、橡胶或其他弹性材料制成,结构上可以是气囊式、颗粒填充式、软体弯曲式等多种形式。气囊式结构通过控制腔体内部气压使手指膨胀或收拢;颗粒填充式结构在手指内部填充颗粒材料,抽真空后颗粒锁紧形成对工件的包覆;软体弯曲式结构则依靠气压或线缆驱动,使手指产生类似人手的弯曲动作。
柔性夹爪的工作方式更接近人手对物体的自然包裹。它不要求工件具有规整的外形,也不要求工件处于严格固定的摆放姿态,只要手指能够触及工件表面并产生足够的包覆,就能形成有效的抓取力。这种 “以柔性变形适应多种形态” 的思路,使柔性夹爪在应对复杂场景时表现出较强的适应能力,尤其适合形态多样、表面敏感或位置存在波动的工件。
(三)两类夹爪在原理层面的根本区别
从原理层面看,两者的根本区别在于结构刚性与结构柔性。刚性夹爪依靠稳定的机械结构与确定的运动轨迹来夹持工件,抓取过程高度可预测,夹持位置与夹持力均可精确设定;柔性夹爪依靠材料的弹性变形来贴合工件,抓取过程具有更强的自适应特征,手指的姿态随工件形状变化而变化。
这一原理区别会延伸到接触方式、受力分布、驱动控制等多个环节,最终体现为抓取适应性上的整体差异。理解这一区别,是判断两类夹爪各自适用场景的起点。简单来说,刚性夹爪追求的是 “确定与重复”,柔性夹爪追求的是 “适应与包容”。
二、抓取力的形成方式差异
(一)刚性夹爪的抓取力来源
刚性夹爪的抓取力主要来自手指对工件表面的机械夹持。手指与工件接触后,在驱动装置的推动下产生垂直于接触面的夹紧力,夹紧力在接触面上转化为摩擦力,摩擦力支撑工件重量并抵抗抓取过程中的外力扰动。夹持力的大小取决于驱动输出、传动比与手指结构的刚性,可以通过调节气压或电机参数进行控制。
为了保证足够的摩擦力,刚性夹爪通常需要施加较大的夹持力,尤其当工件表面较为光滑或抓取姿态存在倾斜时,所需的夹持力会相应增大。夹持力过小会导致工件滑落,夹持力过大则可能损伤工件,因此夹持力的设定需要根据工件重量、材质与表面状态综合确定。
(二)柔性夹爪的抓取力来源
柔性夹爪的抓取力形成方式与刚性夹爪有所不同。除了手指与工件之间的摩擦力外,柔性夹爪还通过手指的包覆变形产生形锁合作用。手指在气压或线缆驱动下弯曲、收拢,将工件部分或整体包裹在手指形成的空间内,此时即使摩擦力较小,工件也难以从包裹空间中脱出。
这种抓取方式对夹持力的依赖程度较低,即使夹持力不大,只要包覆足够充分,依然能够实现稳定的抓取。柔性手指在接触工件时能够分散应力、增大接触面积,摩擦与包覆共同作用,使抓取过程更加温和。对于表面光滑的工件,包覆作用可以弥补摩擦力的不足;对于易损工件,较低的夹持力配合分散的应力分布,能够减少损伤风险。
(三)两种抓取力形成方式的适用条件
两种抓取力形成方式各有适用条件。依赖摩擦与机械夹持的方式,适合表面粗糙度适中、形状规整、重量较大的工件,夹持力易于量化控制,抓取稳定性高;依赖包覆与形锁合的方式,适合形状不规则、表面光滑、材质较软的工件,抓取过程温和,适应性广。
需要说明的是,实际应用中两类夹爪都在不断改进。部分刚性夹爪通过优化手指表面结构、增加弹性垫层来改善摩擦表现;部分柔性夹爪也在提高结构刚度,扩大承载范围。但总体而言,抓取力的形成机制仍然是两类夹爪的重要区别之一,也是理解其适应性差异的基础。
三、从抓取适应性看核心差异
(一)对异形工件的适应差异
工业生产中的工件形态多种多样,既有规则的圆柱、方块,也有曲面、弧面和不规则轮廓的零件。刚性夹爪的手指形状固定,在与异形工件接触时,手指与工件表面的贴合程度取决于两者轮廓的匹配关系。若手指形状与工件轮廓存在较大偏差,接触面积减小,夹持稳定性下降,可能出现打滑或夹偏现象。为保证夹持效果,刚性夹爪往往需要针对不同工件更换手指或调整夹持点,适应性较为有限。
柔性夹爪在接触异形工件时,手指能够依据工件轮廓发生局部变形,自动贴合表面,接触面积随之增大。无论是带弧度的外壳、不规则的铸件,还是表面带有凸起结构的零件,柔性夹爪都能通过变形形成较为完整的包覆,从而获得稳定的抓取效果。这种自适应贴合特性,使柔性夹爪在异形件抓取场景中具备明显优势,也是其被称为 “自适应夹爪” 的重要原因。
(二)对易损工件的适应差异
易损工件包括表面硬度较低的零件、表面处理要求高的部件、易划伤的精密件等。刚性夹爪在夹持这类工件时,如果夹持力控制不当或手指边缘较为锐利,容易在工件表面留下压痕、划痕,甚至造成局部变形。虽然可以通过增大接触面积、加装软质垫层等方式缓解,但受限于固定结构,改善程度有限,而且垫层磨损后需要定期更换。
柔性夹爪的材料本身具有弹性,接触应力分布较为均匀,在抓取过程中能够通过变形分散压力,降低局部压强,减少对工件表面的损伤。对于表面要求较高的工件,柔性夹爪的温和接触特性更具吸引力,能够在保证抓取稳定的同时,保护工件表面质量。这一特点使柔性夹爪在精密装配、表面处理后的工件搬运等场景中具有独特价值。
(三)对尺寸波动的适应差异
实际生产中,同一批工件的尺寸往往存在一定波动,例如铸造件、注塑件、锻造件在公差范围内尺寸会有变化,某些自然物料的大小差异更为明显。刚性夹爪的开合行程通常是固定的,当工件尺寸超出设定范围时,夹持力可能不足或过大,夹持位置也可能发生偏移。虽然电动夹爪可以通过程序调整行程,但手指与工件轮廓的匹配关系仍然依赖设计阶段确定的结构。
柔性夹爪对尺寸波动具有较强的包容能力。手指的弹性变形范围可以覆盖一定的尺寸变化区间,只要工件尺寸落在手指的可变形范围内,夹爪都能通过包覆动作完成抓取。这种对尺寸公差的宽容度,减少了频繁调整夹爪参数的需求,在多批次、多规格的生产场景中具有实际意义,也降低了产线调试的工作量。
(四)对位置偏差的适应差异
在自动化线体中,工件的位置精度受上料环节、传送机构、定位工装等多方面因素影响,难免存在位置偏差。刚性夹爪对工件位置较为敏感,工件偏转或偏移时,手指与工件的接触位置随之变化,可能导致夹持不稳或抓取失败。为降低这种敏感性,现场通常依赖精确定位工装或视觉引导来保证抓取姿态,这增加了系统的复杂程度与成本。
柔性夹爪在应对位置偏差时更具弹性。手指在接触工件后能够通过变形适应位置偏差,即使工件存在一定程度的偏移或倾斜,夹爪仍有机会完成有效抓取。这一特性简化了前道工序的定位要求,降低了整条线体对精密定位的依赖程度,也提升了设备在复杂工况下的容错能力。
(五)对多品种混线的适应差异
多品种、小批量是当前制造业的常见生产形态。在混线生产中,同一工位需要依次抓取多种不同规格的工件。刚性夹爪面对这种需求时,往往需要频繁更换手指或调整夹持参数,换型时间较长,影响产线效率,也对现场的备件管理与人员技能提出更高要求。
柔性夹爪凭借较大的变形范围,能够在同一台夹爪上覆盖多种规格的工件,减少换型动作,缩短换型时间。在品种切换频繁的生产场景中,柔性夹爪的兼容能力带来明显的效率价值,这也是其被越来越多产线采用的重要原因。对于强调柔性生产与快速响应的制造企业而言,这一点尤为关键。
四、接触方式与受力分布差异
(一)刚性接触的特征
刚性夹爪与工件的接触属于刚性接触。接触区域集中在手指与工件的贴合部位,接触面积的大小由手指轮廓与工件表面形状共同决定。在接触区域内,应力分布可能并不均匀,尤其是手指边缘或棱角部位,局部应力较大。为了保证足够的摩擦力,刚性夹爪通常需要施加较大的夹持力,这也使得工件表面承受的压强相对较高。
刚性接触的优势在于接触状态明确、可重复。每一次抓取,手指与工件的接触位置、接触面积都相对一致,便于对抓取过程进行稳定的过程控制。对于要求高重复性的生产环节,这种确定性是有利的。但刚性接触对工件表面的影响也需要关注,尤其是表面质量要求高的工件。
(二)柔性接触的特征
柔性夹爪与工件的接触属于弹性接触。手指在接触工件后发生变形,接触面积显著增大,应力在接触区域内分散得更为均匀。由于手指材料具有缓冲特性,接触过程中产生的冲击也较小。柔性接触带来的结果,是在相对较低的夹持力条件下即可获得足够的摩擦与包覆效果,同时降低了作用在工件表面的压强。
弹性接触的另一个特点是接触过程柔和。手指从接近工件到完成包覆,经历了逐步变形、逐步施力的过程,避免了刚性接触中可能出现的瞬时冲击。这种柔和特性在抓取易碎、易变形工件时尤为重要,能够减少因冲击导致的破损与报废。
(三)接触差异对抓取结果的影响
接触方式的不同直接反映在抓取结果上。刚性接触的特点是夹持位置准确、夹持力可控、重复性高,适合对抓取精度要求严格的场合;柔性接触的特点是贴合充分、受力温和、适应性广,适合工件形态复杂或表面敏感的场合。两者的差异并非优劣之分,而是面向不同需求的两种取向。
在选择夹爪时,需要结合工件的材质、表面状态与精度要求,判断哪种接触方式更符合实际需要。对于金属结构件、标准零件的批量搬运,刚性接触的确定性更有价值;对于电子元件、食品物料、表面涂装件等,柔性接触的温和特性更具意义。
五、驱动与控制方式的差异
(一)刚性夹爪的驱动控制特点
刚性夹爪的驱动方式以气动和电动为主。气动夹爪结构简单、动作迅速,通过调节气压可以控制夹持力的大小,但力控制的精细程度有限,适合对力精度要求不高的场合。电动夹爪通过电机与传动机构输出夹持力,能够实现位置与力的精确控制,配合传感器可以感知夹持状态,实现闭环控制。
刚性夹爪的控制逻辑相对直接。开合位置、夹持力与动作时序均可预先设定,控制回路简单,响应速度较快,便于与上位控制系统集成。在高速节拍的生产线中,刚性夹爪的快速响应能力是其重要优势,动作周期短,有利于提高单位时间的产出。
(二)柔性夹爪的驱动控制特点
柔性夹爪的驱动以气压驱动和电机驱动为主,部分结构还涉及流体控制。气压驱动通过调节腔内压力改变手指的弯曲与收拢程度,控制方式较为直观;电机驱动则通过拉动线缆或驱动机构改变手指姿态。由于柔性结构的形变与力输出之间存在非线性关系,控制算法的设计需要考虑材料的弹性特性,控制复杂度相对较高。
柔性夹爪的动作通常较为柔和,响应速度一般慢于刚性夹爪。但在控制精度上,柔性夹爪通过气压或位置反馈,也可以实现较为精细的动作调节,尤其是在抓取过程中的渐进施力方面,柔性夹爪的表现往往更好。对于需要 “轻柔触碰、逐步包覆” 的应用,这种控制特性具有实际价值。
(三)控制复杂度与响应速度的权衡
在控制层面,两类夹爪各有侧重。刚性夹爪控制简单、动作快,适合高速节拍的场合,控制系统的调试与维护也较为方便;柔性夹爪控制环节更多、动作相对柔和,适合对速度要求不高、但要求适应性与安全性的场合。
使用者在选择时需要结合自身控制系统的能力进行评估。如果产线已有成熟的运动控制架构,刚性夹爪的集成成本较低;如果系统本身支持压力调节与力反馈,柔性夹爪的控制优势可以得到更好发挥。总体而言,控制复杂度与响应速度之间的权衡,是选型过程中不可回避的考量因素。
六、结构与维护层面的差异
(一)结构复杂度与耐久性
刚性夹爪的结构以金属零部件为主,包括传动齿轮、连杆、导向机构等,结构刚度高,在长期重复动作下能够保持稳定的精度,使用寿命较长。金属结构的耐磨性好,对粉尘、油污等环境因素的耐受能力较强,维护周期相对较长。
柔性夹爪的结构以弹性材料为核心,结构本身相对简单,零部件数量较少,但弹性材料在长期使用中存在磨损、老化与疲劳问题。手指的变形次数达到一定程度后,可能出现弹性下降或表面破损,需要定期检查与更换。在选型时,需要考虑柔性手指的备件供应与更换成本。
(二)维护保养的要求差异
刚性夹爪的维护主要集中在传动部件的润滑、紧固件的检查、气路的密封与过滤等方面,维护内容明确,操作人员经过培训后即可完成。电动夹爪还涉及电机与编码器的状态检查,整体维护难度适中。
柔性夹爪的维护重点在于手指材料的检查与更换。需要关注手指表面是否出现裂纹、磨损是否超过允许范围、腔体是否漏气等。由于手指属于易耗件,维护频率相对较高,但更换操作通常比较简单,单项维护工时较短。两类夹爪的维护特点不同,需要结合产线的维护能力进行选择。
(三)末端互换与快换能力
在需要频繁切换任务的产线中,末端工具的快速更换能力直接影响换型效率。刚性夹爪与柔性夹爪都可以配合快换机构使用,但互换的逻辑有所不同。刚性夹爪的换型通常体现为更换不同规格的手指或整个夹爪;柔性夹爪的换型则更多体现在参数调整上,通过改变气压或控制参数适应不同工件,减少物理更换的次数。
从换型便利性来看,柔性夹爪在参数层面的调整更灵活,减少了人工介入;刚性夹爪在结构层面的更换更彻底,适合工件特征差异较大的情况。两种方式各有价值,具体选择需要结合产线实际的品种结构与换型频率。
七、各自优势与局限
(一)刚性夹爪的优势
刚性夹爪的主要优势体现在抓取稳定性与重复性上。由于结构确定、运动轨迹固定,刚性夹爪在相同工况下能够提供一致的夹持表现,这对于大批量生产中的一致性控制非常重要。同时,刚性夹爪通常具有较高的夹持力与较长的使用寿命,结构维护也比较方便。
此外,刚性夹爪的动作速度较快,有利于缩短节拍,提高产线效率;其结构与控制方式成熟,与各类控制系统的兼容性好,集成经验丰富,调试周期相对较短。对于追求稳定产出的常规生产场景,刚性夹爪是成熟可靠的选项。
(二)刚性夹爪的局限
刚性夹爪的局限主要体现在适应面较窄。面对异形工件、易损工件、尺寸波动与位置偏差等复杂情况,刚性夹爪的应对能力有限,往往需要借助外部定位、视觉引导或频繁换爪来弥补。当生产对象经常变化时,刚性夹爪的调整成本较高,灵活性不足的问题会逐渐显现。
对表面要求高的工件,刚性夹爪的接触方式也可能造成损伤,需要额外的防护措施。综合来看,刚性夹爪的优势集中在 “稳定” 与 “高效”,局限集中在 “适应” 与 “灵活”,这正是它与柔性夹爪形成互补关系的基础。
(三)柔性夹爪的优势
柔性夹爪的优势集中体现在适应性与安全性上。凭借材料的弹性变形,柔性夹爪能够应对多种形态、多种尺寸的工件,减少换型时间;温和的接触方式降低了对工件表面的损伤风险;自适应包覆特性也提高了对位置偏差的容忍度。
在多品种、小批量以及人机协作等场景中,柔性夹爪的优势能够得到较好发挥。它降低了产线对精密定位与频繁换型的依赖,使设备在面对变化时更加从容。对于追求生产灵活性的企业,柔性夹爪提供了一条更具弹性的技术路径。
(四)柔性夹爪的局限
柔性夹爪的局限主要体现在夹持力与速度方面。柔性材料的承载能力有限,对于重型工件的抓取,柔性夹爪往往力不从心;其动作速度也相对较慢,难以满足高速节拍的要求。此外,柔性材料的磨损与老化会影响使用寿命,需要在维护上给予更多关注。
在精度要求极高、工件尺寸稳定的场合,柔性夹爪的表现可能不及刚性夹爪,因为柔性变形本身会带来一定的位置不确定性。使用者需要正视这些局限,避免将柔性夹爪用于超出其能力范围的工况。
八、适用场景与选型思路
(一)刚性夹爪的典型适用场景
刚性夹爪适合工件形态规整、尺寸稳定、批量较大且对节拍要求较高的生产场合。例如标准零件的高速搬运、固定规格产品的码放、规则工件的上下料等,刚性夹爪都能提供稳定可靠的表现。在这些场景中,工件特征明确、工况变化小,刚性夹爪的结构优势可以得到充分发挥。
对于夹持力要求较高、工件重量较大的应用,刚性夹爪也是更合适的选择。金属加工、重物搬运、仓储物流等场景中,刚性夹爪的承载能力与耐用性能够满足长期高强度运行的需要。
(二)柔性夹爪的典型适用场景
柔性夹爪适合工件形态多样、材质易损、尺寸存在波动或需要频繁切换品种的场景。例如电子产品装配中的精密部件抓取、食品与农产品加工中的易损物料搬运、多种规格零件混线生产等场合,柔性夹爪的适应性与温和接触特性更具价值。
此外,在人机协作环境中,柔性夹爪的软性结构有助于降低交互风险,提升协作过程的安全性。对于实验室、研发试制、小批量生产等场景,柔性夹爪的灵活配置能力也使其更具吸引力。
(三)选型时的综合判断维度
选型时可以从以下几个维度进行判断。一是工件特征,包括形状规整程度、表面硬度、尺寸波动范围;二是生产模式,包括批量大小、品种数量、换型频率;三是工艺要求,包括节拍时间、夹持精度、表面质量要求;四是环境条件,包括温度、湿度、洁净度等因素。
综合评估这些维度后,再确定采用刚性夹爪还是柔性夹爪,或考虑两类夹爪的组合使用。合理的选型能够减少调试时间,提升产线整体的稳定性,避免因夹爪与工况不匹配造成的效率损失。
九、发展趋势与综合运用
(一)两类夹爪的融合趋势
随着自动化程度不断提升,两类夹爪的技术边界正在逐渐模糊。一方面,刚性夹爪开始引入柔性指尖、弹性垫层等柔性元素,以改善接触表现,提升对异形件的适应能力;另一方面,柔性夹爪也在结构刚度和控制能力上持续改进,拓展承载范围与动作速度,缩小与刚性夹爪在高速场景下的差距。
两类夹爪的融合趋势,使夹爪在保持稳定性的同时获得更强的适应性,为更多复杂场景提供了解决方案。对于使用者而言,这意味着选型空间正在扩大,可以在更细的维度上寻找与自身工艺相匹配的方案。
(二)对使用者的建议
对于使用者的建议是,不必拘泥于 “柔性更好” 或 “刚性更好” 的简单判断,而应从自身工件的真实特征出发,明确抓取过程中的关键约束,再选择与之匹配的夹爪方案。在条件允许的情况下,可以先进行小范围的试用与验证,观察夹爪在真实工况下的抓取表现,再决定批量应用。
同时,也应关注夹爪与整线系统的配合关系,包括控制集成、快换兼容、维护备件等配套因素。抓取环节的优化不是孤立问题,只有与整体工艺相协调,才能真正提升产线的综合效率。
结语
柔性夹爪与刚性夹爪的差别,最终归结为对工件形态、材质、尺寸与摆放状态的适应能力不同。刚性夹爪以稳定重复见长,柔性夹爪以广泛适应见长,两者各有适用边界,并无绝对的高下之分。在实际选型中,明确自身工件的特征与产线需求,选择与之匹配的夹爪方案,才能让抓取环节真正服务于整体生产效率。