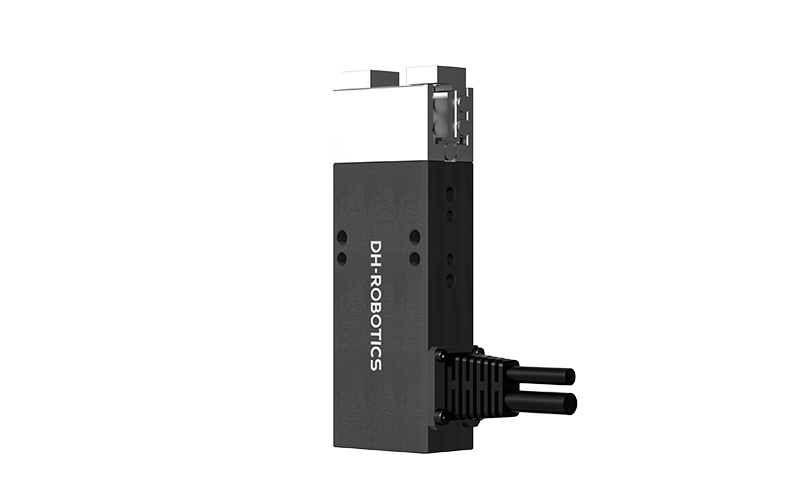
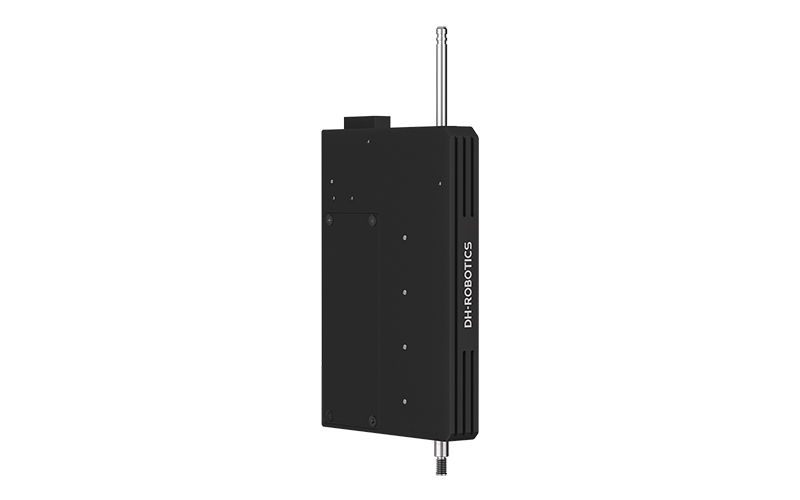
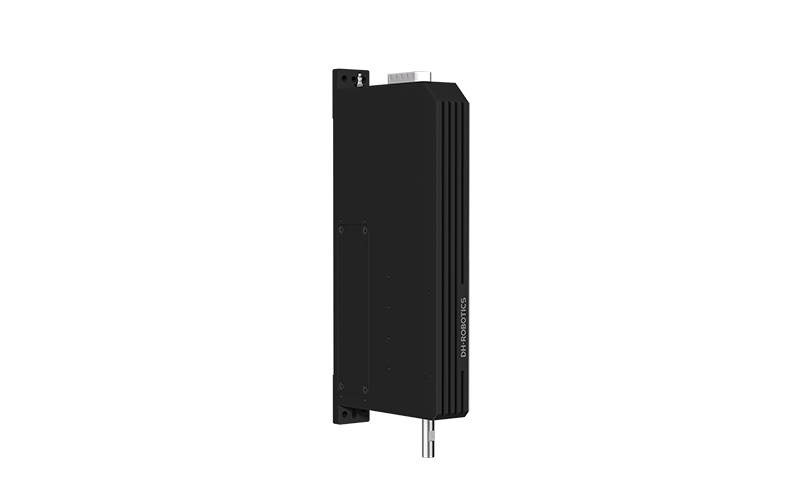
医疗器械组装涉及大量小型精密部件,对夹持的精细程度要求较高。本文分析微型电动夹爪的结构与控制特点,解读其在精密部件夹持、微小零件定位等环节的价值,并给出精细操作与选型维护的参考思路。
医疗器械组装中,部件尺寸小、结构精密,对操作环节的精细程度要求较高。微型电动夹爪凭借小巧的结构与可控的动作,在相关组装环节中逐渐受到关注。它能够带来哪些价值,又该如何实现精细操作?本文展开说明。
一、微型电动夹爪的基本特点
(一)结构小巧与动作精细
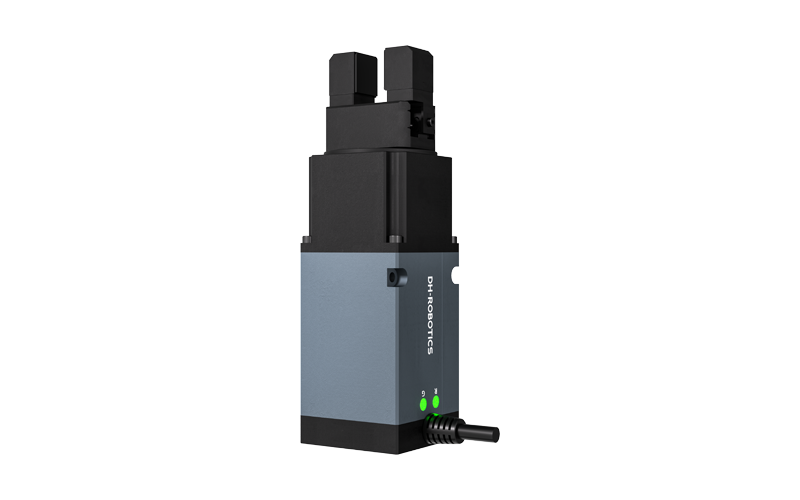
微型电动夹爪的结构尺寸较小,适合在空间受限的环境中作业。紧凑的结构使其能够伸入狭小区域,接近目标部件,为精细操作提供基础。结构小巧还意味着夹爪自身的惯性较小,动作更易于控制。
动作精细是微型电动夹爪的重要特点。较小的结构尺度配合精细的传动设计,使夹持动作的步进更小,位置控制更细致,适合处理尺寸不大的部件。动作越精细,对微小部件的位置影响越小。
微型夹爪的夹持范围通常较小,夹持力也较为温和。这与医疗器械组装中多数部件的尺寸与强度相匹配,能够在提供足够保持力的同时,减少对部件的过度施力。
微型夹爪的结构设计还讲究刚度与紧凑的平衡。结构过软,动作时容易变形,影响位置精度;结构过硬,又可能增加体积与重量。合理的结构设计,能在小巧的前提下保持动作的稳定,这是精细作业的基础保障。
此外,微型夹爪的安装方式也较为灵活。既可以安装在机械臂末端,也可以集成到专用设备中,适应不同组装线的布置需求。安装灵活,便于根据流程特点安排夹爪的位置与动作范围。
微型夹爪的结构精度还体现在零部件的配合上。零部件配合间隙控制得当,动作才能准确;间隙过大,动作容易产生误差。制造与装配工艺的精细程度,直接影响夹爪的夹持表现。
(二)电动驱动的控制优势
电动驱动为微型夹爪提供了良好的控制基础。电机动作可以通过程序精确设定,夹持位置、速度与力值均可调节,便于针对不同部件调整动作方式,适应组装环节的多样需求。
电动驱动的反馈能力也值得关注。配合位置或力传感器,夹爪可以感知夹持状态,及时调整动作,使夹持过程更加贴近预期。反馈控制对于精密部件的组装尤为重要。
电动夹爪的集成相对简便。无需配套复杂的气源管路,安装与调试更直接,适合医疗器械组装这类对设备布置有一定要求的场景。电动驱动的可编程特性还便于实现多种动作模式。同一夹爪可以通过参数切换,适应夹持、辅助定位等不同环节的需要,减少设备种类,简化产线配置。
电动驱动在低速精细动作方面也有优势。低速时动作平稳,便于观察与调整,适合需要细致操作的环节。速度控制得当,精细作业的效果更有保障。电动驱动的响应速度可以按需调整。需要快速动作的环节可以设置较快速度,需要细致操作的环节则放慢速度。速度设定灵活,适应不同环节的节奏要求。
(三)在精细作业中的定位
微型电动夹爪在精细作业中扮演执行与配合的角色。它负责部件的夹持、搬运与放置,动作质量直接影响组装结果。执行环节稳定,整体流程才能顺畅。精细作业对夹爪的要求,不仅是夹得住,还要夹得准、放得稳。微型电动夹爪在位置控制与力值调节上的特点,使其能够满足这类要求,成为精细组装的适用选择。
需要注意的是,夹爪只是组装系统的一部分,其价值发挥还依赖周边设备的配合。定位、检测与控制等环节协调一致,微型电动夹爪的作用才能充分体现。微型电动夹爪的价值还体现在与检测环节的配合上。夹持部件的同时,便于检测设备对部件进行观察与测量,减少反复搬运带来的位置变化与时间消耗。
在自动化程度较高的组装线中,微型电动夹爪还承担着节拍控制的作用。动作稳定、节奏一致,整线运行更顺畅,产出更均匀。执行环节的稳定,为整体效率提供基础。
微型电动夹爪的发展方向之一是与感知功能的融合。结构集成传感元件后,夹爪本身即可提供状态信息,减少对外部设备的依赖,操作更直接。
二、医疗器械组装的特点与要求
(一)部件小型化与精密化
医疗器械的许多部件尺寸较小,结构精密,组装时对操作精度要求较高。部件之间的配合关系紧密,夹持与放置稍有偏差,就可能影响组装质量。小型部件的操作难度在于尺度。部件小,观察与定位都不容易,动作偏差的影响相对更大。夹爪动作精细,才能减少操作过程中的位置误差。
精密化还体现在部件对受力敏感。部分部件壁薄、材质软,受力过大容易变形或损伤。夹持方式与力值控制,需要在稳定保持与保护部件之间取得平衡。部件小型化的趋势还在持续。随着产品集成度提高,部件尺寸进一步缩小,对夹持精度的要求也相应提高。夹爪的精细程度,需要跟上部件变化的步伐。
精密化还体现在部件之间的装配关系上。部分部件需要以特定的角度与位置配合,夹爪在夹持与放置过程中,需要保持部件的姿态稳定,减少姿态偏差带来的装配困难。
小型部件的夹持还需要考虑操作视野。部件小,操作区域有限,夹爪结构应尽量减少遮挡,便于观察与确认夹持状态。视野良好,操作更有把握。部件精密化的另一个表现是表面质量要求高。部分部件表面处理精细,任何夹持损伤都可能影响外观与性能。夹持环节的保护措施,需要与表面质量要求相匹配。
(二)洁净环境下的作业要求
医疗器械组装常在洁净环境中进行。洁净环境对设备与操作提出了额外要求,夹爪的结构应便于清洁,表面状态应有利于保持洁净,减少颗粒与污染物的引入。洁净环境还影响材料选择。夹爪接触部件的部分,应选用适合洁净条件的材料,避免磨损产生颗粒或与部件发生不良反应。材料适配是洁净组装中的基础环节。
洁净环境下,维护方式也需要相应调整。清洁周期、清洁方法与设备布置,都应适应环境要求,保持夹爪状态良好,同时不破坏洁净条件。洁净环境对夹爪动作过程也有影响。动作过程中产生的磨损颗粒或接触物残留,都可能影响环境洁净度。接触面材料与动作方式的选择,应兼顾洁净要求。
洁净环境的等级不同,对设备的要求也有差异。等级较高的环境,对材料、结构与维护的要求更严格。选型时了解环境等级,有助于选择匹配的夹爪方案。洁净环境对夹爪表面状态也有要求。表面光滑、便于清洁的结构,更有利于维持洁净;表面粗糙或结构复杂的部位,清洁难度增加,可能成为污染隐患。
(三)对夹持过程的保护性要求
医疗器械部件对夹持过程的保护性要求较高。部件表面状态直接影响产品性能,夹持过程中的划伤、压痕与变形,都应尽量避免。保护性要求体现在多个方面。接触面的材质与形状应减少对部件的损伤,力值应控制在部件能够承受的范围内,动作过程应平稳,避免冲击带来的影响。
保护性还意味着夹持状态的可控。能够感知并调节夹持力的夹爪,在接触部件时可以及时调整,减少过量施力。可控性越好,保护越有保障。保护性要求还体现在夹持痕迹的控制上。部分部件表面不允许有明显的夹持痕迹,接触面的设计应尽量减少痕迹,必要时采用缓冲结构分散压力。
保护性的实现还需要操作规范的配合。夹持力设定、动作速度与接触方式的合理组合,都需要在规范中明确,操作人员按规范执行,保护效果才有保障。保护性要求还会影响夹爪的接触面更换策略。接触面使用一段时间后可能磨损或污染,及时更换可以保持保护性能。备用接触面的管理,应纳入日常安排。
在医疗器械组装中,部件的洁净度与完好状态直接关联产品的适用性。夹持环节作为部件接触较多的环节之一,其保护性表现尤为重要。接触面材质、力值设定与动作方式共同决定保护效果,三个环节都应在调试中予以确认,才能让保护措施落到实处。
三、微型电动夹爪在组装中的价值体现
(一)精密部件的稳定夹持
微型电动夹爪能够为精密部件提供稳定的夹持。夹持位置可控、夹持过程平稳,部件在搬运与放置过程中不易晃动,组装操作的稳定性更有保障。稳定夹持还体现在重复作业的一致性上。反复夹持时,夹持位置与力值保持一致,组装结果才更可预期。一致性是精细组装中衡量夹爪价值的重要方面。
对于形状规则的精密部件,微型电动夹爪的夹持方式与部件特点容易匹配,操作更顺畅;对于形状特殊的部件,则可以通过接触面调整等方式改善适配。
稳定夹持还依赖于夹爪与部件的匹配。夹持位置选择得当,部件受力均衡,夹持更稳固;夹持位置不当,则可能出现偏斜或晃动。调试时确认合适的夹持位置,是稳定夹持的前提。
精密部件的稳定夹持还涉及防滑设计。接触面摩擦条件合适,部件不易滑脱,夹持更可靠。对于表面光滑的部件,通过接触面材质或形状调整改善摩擦条件,是常见做法。
稳定夹持还需要考虑部件的温度状态。部分部件在组装前经过处理,温度与常温不同,夹持表现可能有差异。了解部件状态,调整夹持方式,抓取更稳定。稳定夹持的表现还可以通过试夹验证。在典型部件上反复夹持,观察夹持位置与保持情况,确认夹持稳定性。验证结果与实际使用条件越接近,判断越可靠。
(二)微小零件的定位与放置
微小零件的定位与放置,是组装中难度较高的环节。部件小,位置偏差的影响被放大,放置精度直接影响后续工序。微型电动夹爪动作精细,有助于减少放置偏差。
定位过程中,夹爪需要与视觉或机械定位手段配合。夹爪准确夹持后,依据定位信息调整放置位置,两者配合才能实现精准放置。配合是否协调,决定定位效果。
放置环节还关注动作的平稳。部件接触安装位时,动作应柔和,避免冲击造成位置偏移或部件损伤。平稳的放置动作,是精细组装的重要保障。微小零件的定位还常借助定位治具。治具约束部件的位置,夹爪负责夹持与移动,两者配合可以减小定位偏差,提高放置的准确性。
定位过程中,夹爪的夹持位置与部件特征点之间的关系也值得关注。夹持位置稳定,特征点位置才可预期,后续放置才有依据。保持夹持一致性,是定位准确的基础。微小零件的放置还涉及到位确认。放置后确认部件是否到位,可以及时发现偏差,避免问题流入后续工序。到位确认的方式,应结合部件特点选择。
(三)力值可控带来的保护作用
力值可控是微型电动夹爪在医疗器械组装中的突出价值之一。夹持力可以依据部件特性设定,避免施力过大损伤部件,也避免施力不足影响保持。力值可控还体现在夹持过程的动态调整。接触部件后,依据反馈调整力值,使夹持状态逐步稳定,减少瞬间冲击。动态调整让保护作用更加细致。
对于材质敏感或结构脆弱的部件,力值可控的意义尤为明显。合适的力值设定,能够在保持夹持稳定的同时,把部件受损的风险控制在较低水平。力值可控还带来了调试的便利。不同部件的力值需求不同,通过参数调整即可适配,无需更换硬件。调试灵活,适应多品种组装的需求。
力值可控与动作可控相互配合,形成完整的精细控制体系。夹持过程的位置、速度与力值均可调节,针对不同环节组合设定,操作更加细致。力值可控还可以用于辅助定位。在装配过程中,通过力值感知判断部件是否到位,可以辅助确认装配状态,提高装配的准确性。
四、精细操作的关键环节
(一)夹持与释放的平稳控制
夹持与释放是精细操作的基础环节。夹持时,夹指接近部件的速度与力值建立的过程,都会影响部件状态;释放时,动作同样需要平稳,避免部件弹跳或移位。平稳控制需要合理的参数设定。接近速度不宜过快,力值建立应循序渐进,释放动作应缓和。参数配合得当,夹持与释放过程才能顺畅。
平稳控制还体现在动作的连贯性上。夹持、搬运、放置与释放之间的衔接,应尽量减少停顿与突变,让整体动作流畅,减少对部件的影响。夹持与释放的平稳控制还受到部件状态的影响。部件表面状态、尺寸公差不同,夹持表现也有差异。调试时应考虑部件的实际状态,预留适应空间。
平稳控制还可以通过动作阶段划分实现。接近、接触、夹持与释放分别设定参数,各阶段衔接自然,整体动作更平滑,减少突变带来的影响。平稳控制还需要考虑部件在夹持后的状态变化。夹持后部件可能因受力发生微小调整,动作过程中应留意部件状态,必要时调整动作方式,保持夹持稳定。
(二)位置感知与动作配合
精细操作离不开位置感知。夹爪的动作与部件的实际位置相互配合,才能实现准确的夹持与放置。感知手段越准确,动作配合越可靠。位置感知可以通过多种方式实现。视觉定位、接触检测与行程反馈等,各有适用场景。微型电动夹爪可与这些手段配合,根据感知信息调整动作,提高操作精度。
动作配合还关注时序的协调。感知信息获取、动作调整执行与后续工序衔接,在时间上应相互匹配。时序合理,精细操作才能高效完成。位置感知的精度应与组装要求匹配。要求越高的环节,感知精度需求越高;要求相对宽松的环节,可以简化感知配置。精度与需求匹配,投入更合理。
动作配合还需要考虑感知数据的时效。感知信息滞后时,动作调整可能错过时机;信息及时,调整才能有效。数据处理与动作执行的衔接,是配合效果的关键。感知与动作的配合还体现在异常情况的识别上。夹持状态异常时,感知信息能够及时反映,系统据此暂停或调整,避免问题扩大。识别及时,处理更有效。
(三)与组装流程的衔接
微型电动夹爪在组装流程中承担环节性任务,与前后工序的衔接直接影响整体效率。夹爪的节拍、动作方式与工序要求匹配,流程才能顺畅。衔接还体现在信息传递上。夹爪的夹持状态、完成情况等信息,应及时反馈给控制系统,便于流程调度与异常处理。信息畅通,衔接更可靠。
流程衔接还需要考虑异常应对。夹持失败或位置偏差时,夹爪与系统应能够及时识别并处理,减少对后续工序的影响。应对机制完善,整体流程更稳定。流程衔接还涉及夹爪与传送、定位等设备的协同。设备之间动作时序协调,整体节拍才能稳定;时序冲突时,可能出现等待或碰撞,影响流程效率。
衔接的优化可以通过流程仿真或试运行实现。提前模拟流程,发现衔接问题并调整,减少现场运行中的异常。试运行验证后,流程衔接更可靠。流程衔接还应考虑夹爪的通用性。同一夹爪能够适应多个环节时,可以减少设备配置与切换成本,流程组织更灵活。通用性与针对性之间,需要结合实际权衡。
五、微型电动夹爪的选型与适配
(一)按部件特性选择规格
选型时,应根据主要部件的尺寸、重量与材质选择规格。夹爪的行程应覆盖部件尺寸,夹持力应满足保持需求,结构尺寸应适合作业空间。部件材质影响接触面的选择。软质部件需要更温和的接触方式,刚性部件则可以承受相对较大的力值。接触面与力值设定,应与部件特性匹配。
选型还应考虑部件的多样性。组装环节可能涉及多种部件,夹爪的适应能力与调整空间,关系到整体适用性。兼顾主要部件与变化需求,选型更合理。选型时还应关注夹爪的夹持精度与重复表现。组装作业对位置一致性要求较高,夹爪重复表现稳定,组装结果才可预期。参数与实际表现结合评估,判断更准确。
规格选择还涉及夹爪与部件的尺寸关系。夹爪尺寸与部件尺寸相差过大时,操作不便;尺寸匹配合理时,夹持更精准。选型时应确认尺寸关系合适。规格选择还可以参考同类作业的经验。相似组装环节中使用的夹爪规格,可以作为选型参考,再结合自身部件特点调整。参考经验与实际情况结合,选型更稳妥。
(二)控制方式的适配
控制方式的适配影响夹爪的使用效果。程序化控制便于调整参数,适合多品种组装;简单的开关控制则结构简单,适合动作单一的环节。结合流程特点选择,使用更顺畅。
反馈控制的配置应结合实际需要。需要精细力值控制时,配置相应传感与算法;动作相对固定时,简化控制配置可以降低成本。配置与需求匹配,效果与投入更平衡。
控制方式还涉及与产线系统的集成。通讯方式、接口与协议应能与控制系统衔接,便于统一调度。集成顺利,夹爪的价值才能融入整体流程。控制方式的适配还应考虑操作人员的习惯。界面直观、操作简便的控制方式,便于现场使用,减少误操作。适配良好的控制方式,使用体验更顺畅。
控制参数的存储与调用也值得关注。多品种组装时,不同部件对应不同参数,参数存储便于切换调用,减少重复设定时间,提高效率。控制适配还应注意安全与保护机制的设置。动作异常时,夹爪应能及时停止或回退,避免损伤部件或设备。保护机制完善,精细作业更有保障。
控制适配的验证应结合实际动作进行。在目标部件上试运行,观察控制效果,确认参数与流程匹配。验证通过后,控制方式才算真正适配。
(三)洁净环境下的适配考虑
洁净环境对夹爪的适配提出额外要求。结构应便于清洁,减少藏污纳垢的角落;表面处理应有利于保持洁净,降低颗粒附着的可能。材料适配在洁净环境中尤为关键。接触部件与暴露部分,应选用适合洁净条件的材料,兼顾机械性能与环境要求。材料合适,长期使用更有保障。
洁净环境下的安装与维护也应统筹考虑。安装位置便于清洁与检查,维护方式适应环境要求,夹爪才能长期保持良好的工作状态。洁净环境下的适配还应考虑清洁剂与接触材料的相容性。清洁方式可能影响材料性能,选用耐清洁的材料,可以减少清洁对夹爪状态的影响。
洁净环境的适配还需要关注夹爪的润滑与密封。润滑方式应不产生颗粒,密封结构应减少污染物进入,细节处理得当,洁净要求才能持续满足。洁净环境下的适配还需要验证。选型后应在实际环境条件下试用,观察夹爪的洁净保持情况与长期表现,确认适配效果后再投入使用。
六、使用与维护的注意事项
(一)精细作业中的调试要点
调试是精细作业顺利开展的基础。调试时应关注夹持位置、力值与动作速度的配合,通过试操作观察效果,逐步优化参数设定。调试过程应结合实际部件进行。不同部件的尺寸与材质不同,参数需求也有差异,针对主要部件分别调试,效果更贴近实际。调试记录应完整,便于后续参考。
精细作业中,调试还应注意环境因素的影响。洁净环境中的温湿度、设备状态变化,可能影响夹爪表现,调试时应留意并预留调整空间。调试还应关注夹爪与周边设备的配合。夹爪动作与定位、检测等环节的协调,需要在调试中确认,配合顺畅后,整体流程才能稳定。
调试过程中应做好参数版本管理。参数调整有记录,便于追溯与回退;版本清晰,调整更有序,避免参数混乱影响使用。调试还应建立统一的评价标准。夹持效果、放置精度等指标明确,调试才有方向;标准统一,不同人员的调试结果也更便于比较。
(二)状态检查与维护
定期状态检查有助于保持夹爪的良好表现。检查内容包括接触面状态、传动情况与紧固状态,发现问题及时处理,避免小问题影响精细作业。维护工作应结合使用强度安排。使用频繁时,检查周期相应缩短;使用强度较低时,可以适当放宽。维护安排合理,夹爪状态更有保障。
维护记录也有助于掌握夹爪的状态变化。记录检查结果与处理情况,便于发现规律,提前安排维护,让夹爪在较长时间内保持稳定的精细操作能力。状态检查还应关注夹爪动作的声音与手感。异常声响、动作滞涩,往往是潜在问题的征兆,及时察觉并排查,可以避免问题扩大。
维护人员的培训也不可忽视。操作与维护人员了解夹爪的结构与要求,检查与处理更到位,夹爪状态保持更好,精细作业更有保障。维护还应关注备件管理。接触面、传动部件等易损件应有适量储备,需要时能够及时更换,减少停机等待时间。备件管理规范,维护更高效。
精细操作方案的落地,需要设备、程序与人员的共同配合。夹爪提供执行能力,程序规定动作方式,人员负责调试与维护,三者协同,精细操作才能稳定开展。任何一个环节薄弱,都可能影响整体效果,因此在推进精细操作时,应统筹考虑各环节的准备情况。
微型电动夹爪在医疗器械组装中的价值,体现在稳定夹持、精准定位与力值可控等多个方面。理解精细操作的关键环节,结合部件特性合理选型与调试,才能让夹爪在组装流程中发挥应有的作用。