引言
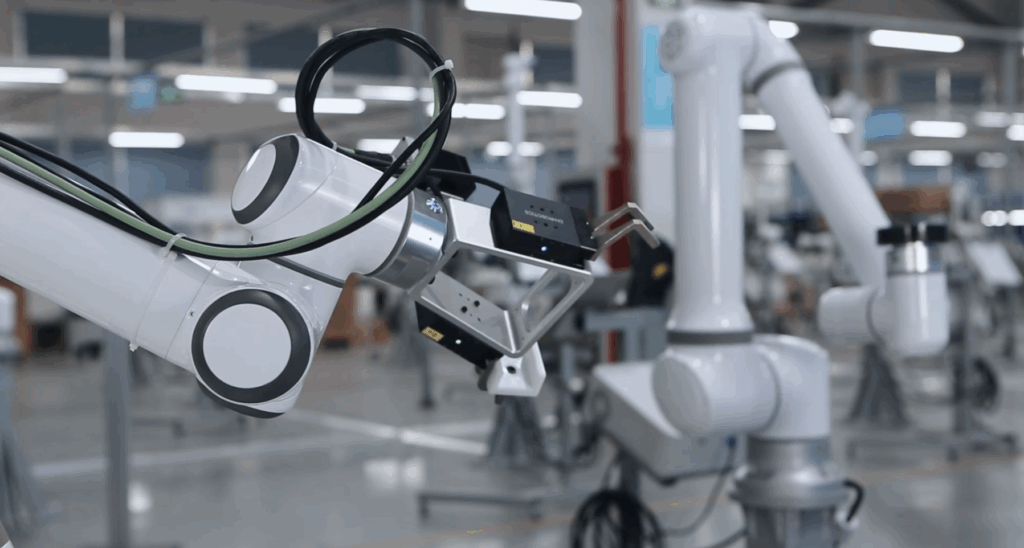
机器手夹爪是机器人执行抓取动作的关键部件,类型繁多,各有适用场合。面对两指、三指与多指等不同结构,如何选择成为许多使用者关心的问题。本文从类型梳理入手,对各类夹爪进行对比分析,帮助读者建立清晰的认识。
一、夹爪类型划分的基本维度
(一)按手指数量划分
按手指数量,夹爪可以分为两指夹爪、三指夹爪与多指夹爪。手指数量不同,夹持的稳定方式与灵活程度也不同。两指夹爪结构简单,三指夹爪兼顾稳定与灵活,多指夹爪则追求更高的适应性。
(二)按驱动方式划分
按驱动方式,夹爪可以分为电动、气动与液压等类型。驱动方式影响夹爪的控制特性与应用场景。电动夹爪控制灵活,气动夹爪动作快速,各自适合不同的工况条件。
(三)按夹持原理划分
按夹持原理,夹爪还可分为夹持式与吸附式等类型。夹持式依靠手指的机械接触夹紧工件,吸附式依靠真空或磁力吸附工件。不同原理适合不同形状与材质的工件。
(四)按应用场景划分
夹爪还可以按照应用场景进行划分,包括面向精密装配的夹爪、面向搬运的夹爪、面向检测的夹爪等。不同场景对夹爪的性能要求不同,形成了多样化的产品形态。
二、两指夹爪的特点与应用
(一)平行式两指夹爪
平行式两指夹爪的两侧手指保持平行运动,适合夹持具有平行表面的工件。这种结构动作直观,夹持平稳,对长方体、箱体类工件有较好的适应性。平行夹爪结构相对简单,控制难度较低,是应用较广的类型之一。
平行式两指夹爪的夹持范围可以通过调整手指间距来适应不同尺寸的工件。手指的运动同步性较好,夹持过程中工件的姿态较为稳定。在自动化产线中,平行夹爪常承担各类规则工件的搬运与定位任务。
(二)V 型与圆弧型两指夹爪
V 型与圆弧型两指夹爪的手指接触面设计为特定形状,适合夹持圆柱体、球体等回转类工件。接触面的形状设计使工件能够被较好地定位,夹持过程中工件位置较为稳定。这类夹爪在管材、轴类工件的搬运中较为常见。
V 型接触面通过两侧的斜面限制工件的移动,圆弧型接触面则通过曲面的贴合增加接触面积。两种设计各有特点,需要结合工件的具体形状选择合适的接触面形式。
(三)两指夹爪的优缺点
两指夹爪结构简洁,成本较低,动作速度快,维护方便,在简单夹持场合具有明显优势。但其适应范围相对有限,对于形状复杂或不规则的工件,夹持的稳定性会受到限制。
两指夹爪的优势还体现在控制的简单性上。手指的同步运动可以通过简单的机构实现,控制逻辑清晰,调试工作量小。在批量使用的场合,两指夹爪的维护与备件管理也较为方便。
三、三指夹爪的特点与应用
(一)三指同心夹持结构
三指夹爪通常采用圆周均布的三根手指,手指向中心同步运动,实现对工件的同心夹持。这种结构使工件在夹持过程中自动对中,夹持力的分布较为均匀,适合圆柱形工件的稳定抓取。
三指结构的对中特性,使其在需要高精度定位的场合具有优势。工件被夹持后,其轴线位置能够保持稳定,为后续的加工或装配创造了条件。三指夹爪在圆柱工件的搬运与定位中应用较多。
(二)三指夹爪的灵活性
相比两指结构,三指夹爪在夹持姿态上具有更多可能性,能够适应一定范围内的形状变化。手指的同步运动与独立调整相结合,可以在夹持稳定与适应能力之间取得较好平衡。
三指结构的灵活性还体现在对夹持力分布的控制上。三根手指的协同动作,能够使夹持力更加均匀地分布在工件周围,减少局部受力过大的情况。这对于易变形工件的夹持具有重要意义。
(三)三指夹爪的优缺点
三指夹爪在夹持稳定性与对中性方面表现较为突出,对回转类工件的适应性较好,控制复杂度略高于两指结构,成本也相应增加。在需要稳定夹持圆柱工件的场合,三指结构是较为合适的选择。
三指夹爪的结构相对复杂,对手指的同步精度与驱动能力有较高要求。在选型时,需要结合实际工件的尺寸范围与夹持要求,评估三指结构的适用性。
四、多指夹爪与灵巧手
(一)多指结构的形式
多指夹爪通常具有四指或更多手指,结构更接近人手。手指可以独立运动或协同运动,能够适应更多样的工件形状。多指结构为夹爪带来了更高的灵活性,同时也带来了更复杂的控制需求。
多指结构的实现形式多样,有的采用电机驱动各手指独立运动,有的采用联动机构实现协同动作。不同的实现形式,在灵活性、控制复杂度与成本方面各有特点。
(二)多指夹爪的适应能力
多指夹爪能够通过手指的多种姿态组合,适应不规则形状工件的夹持需求。手指的独立驱动使夹爪可以贴合工件的表面轮廓,实现较为柔顺的抓取。在复杂形状与易损件的处理中,多指结构具有独特的优势。
多指结构的适应能力还体现在抓取方式的多样性上。夹持、包裹、捏取等不同的抓取方式,可以通过手指姿态的调整来实现。这种多样性使多指夹爪能够应对更广泛的夹持任务。
(三)多指夹爪的优缺点
多指夹爪的适应能力强,能够应对复杂的夹持任务,但结构复杂、控制难度高、成本较高,维护要求也更高。在常规工业场合,多指结构的应用需要结合实际需求权衡投入与收益。
多指夹爪的控制需要处理大量的自由度信息,对控制系统的运算能力与算法水平有较高要求。随着控制技术的发展,多指夹爪的应用门槛正在逐步降低,但其成本仍然高于简单的夹持结构。
五、其他常见的夹持方式
(一)真空吸盘
真空吸盘通过负压吸附工件表面实现抓取,适合表面平整、密封性较好的工件。吸盘对工件的表面质量有一定要求,但对形状的适应性较广,在板材、包装件等物料的搬运中应用较多。
真空吸盘的抓取不依赖手指的机械接触,对工件的表面损伤较小。吸盘的尺寸与数量可以根据工件大小进行调整,以适应不同的吸附需求。真空系统的维护,是使用吸盘方案时需要关注的内容。
(二)磁力夹持
磁力夹持依靠磁力吸附导磁材料制成的工件,适合铁磁性材质的零件。磁力方式对工件表面要求不高,抓取速度快,但只适用于导磁材料,应用范围受到限制。
磁力夹持的实现方式包括永磁与电磁两种。永磁方式结构简单,电磁方式则支持吸附力的调节与控制。磁力夹持在搬运过程中需要关注工件的消磁需求,避免残留磁性影响后续工艺。
(三)软体夹爪
软体夹爪采用柔性材料制成,依靠结构的变形包裹工件。软体夹爪对形状不规则、表面易损的工件有良好的适应性,夹持过程较为柔和,是近年来发展较快的夹持技术方向。
软体夹爪的驱动方式多样,可以通过气压、线缆或形状记忆材料驱动。其柔性结构在接触工件时能够自然适应表面形状,分散夹持力,减少局部应力。软体方案在食品、农产品等易损物料的处理中具有应用潜力。
六、不同类型夹爪的综合对比
(一)结构与成本
从结构复杂度与成本看,两指夹爪较为简洁经济,三指夹爪居中,多指夹爪结构复杂、成本较高。选择时需要根据预算与任务需求确定合适的复杂度水平。
(二)适应性与灵活性
从对工件形状的适应能力看,两指夹爪适应范围相对有限,三指夹爪对回转类工件适应性较好,多指夹爪的适应能力较强。灵活性越高,对控制系统的要求也越高。
(三)控制难度与可靠性
控制难度随手指数量增加而上升。两指夹爪控制简单、可靠性较高,多指夹爪控制复杂、对维护要求更高。在实际应用中,控制的稳定性与维护的便利性是重要的考量因素。
(四)速度与效率
在动作速度方面,结构简单的夹爪通常具有更快的动作表现。两指夹爪的开合动作直接,速度较快;多指夹爪的动作需要协调多个手指,速度相对较慢。速度需求也是选型时的重要考量。
七、选择夹爪类型时的考量因素
(一)工件的形状与材质
工件的形状、尺寸、表面特征与材质,是选择夹爪类型的首要依据。规则形状的工件可选择两指或三指夹爪,复杂形状的工件则需要考虑多指或软体方案,表面平整的工件可考虑真空方式,导磁材料可考虑磁力方式。
(二)夹持力与速度要求
对夹持力与动作速度的要求,影响夹爪的结构与驱动选择。需要较大夹持力与较快速度的场合,可选择结构简单、驱动直接的方案;需要精细控制的场合,则需选择控制能力更强的结构。
(三)使用环境与维护条件
使用环境的洁净程度、温湿度条件,以及维护能力的储备,都会影响夹爪类型的选择。结构越复杂,对维护的要求越高,需要结合自身条件评估。
(四)控制系统的兼容性
夹爪需要与现有的控制系统配合使用,控制接口、通信方式与软件支持的兼容性,是选型时必须考虑的因素。兼容性良好的方案,能够减少集成工作量,缩短调试周期。
(五)成本预算的约束
不同类型的夹爪在成本上差异明显,预算约束会影响选择范围。在预算有限的场合,可以优先选择结构简单的方案,在满足基本需求的前提下控制投入。
八、夹持方式与工件特性的匹配
(一)表面特征与夹持方式
工件的表面特征影响夹持方式的选择。表面平整的工件适合真空吸附,表面粗糙的工件更适合机械夹持。接触面的设计需要与工件表面特征相匹配,以保证夹持的稳定性。
(二)材质特性与夹持方式
工件的材质特性同样重要。易碎材质需要柔和的夹持方式,金属材质可以承受较大的夹持力。夹持方式的选择,需要兼顾工件的材质特性与夹持的可靠性。
(三)尺寸范围与夹爪行程
工件的尺寸范围决定了夹爪所需的行程范围。行程与工件尺寸匹配良好时,夹爪能够获得较好的夹持效果。尺寸变化较大的场合,则需要选择适应性更强的夹爪结构。
九、夹爪技术发展趋势
(一)自适应与柔性化
夹爪技术正朝着自适应与柔性化方向发展,通过传感与算法提升对工件变化的适应能力。柔性结构的应用,使夹爪能够以更柔和的方式处理易损工件。
(二)模块化与标准化
模块化设计使夹爪能够根据任务灵活组合功能,标准化接口则简化了夹爪与机器人之间的配套过程。模块化与标准化有助于降低使用门槛,扩大夹爪的应用范围。
(三)智能化控制
传感技术与智能算法的融合,让夹爪能够感知接触状态并自动调整夹持策略。智能化水平的提升,正在推动夹爪从简单执行工具向感知执行一体化的方向发展。
(四)仿生学借鉴
借鉴人手结构与抓取方式的仿生设计,为夹爪技术提供了新的思路。仿生结构的实现虽然复杂,但其在适应性与灵活性方面的潜力,正吸引着持续的研究投入。
十、常见选择误区的提醒
(一)片面追求手指数量
手指数量多并不代表一定合适,还需要考虑控制复杂度与成本。合理的选型应当以实际需求为导向,而非片面追求结构的复杂程度。
(二)忽视工件特性
不考虑工件的形状、材质与表面特征,仅凭经验选择夹爪类型,容易出现夹持效果不佳的情况。选型前充分了解工件特性,是做出合理选择的前提。
(三)低估集成与维护成本
夹爪的购置成本只是总成本的一部分,集成、调试与维护的投入同样需要纳入考虑。综合评估总成本,有助于避免选型后的被动局面。
十一、夹爪与机器人的配套考虑
(一)负载与重量的匹配
夹爪的自重与夹持工件的重量,需要与机器人的负载能力匹配。末端重量过大会影响机器人的有效负载与运动性能。选型时应核算末端总重量的合理性,为机器人保留足够的负载余量。
(二)接口与控制的兼容
夹爪与机器人之间的接口与控制兼容性,影响集成的便利程度。机械接口、电气接口与通信方式需要相互匹配。兼容性良好的组合,能够减少集成工作量,缩短项目周期。
(三)整体性能的协同
夹爪的性能需要与机器人的运动性能协同发挥。机器人的定位精度、运动速度与夹爪的夹持能力相互配合,才能实现良好的抓取效果。整体性能的评估,应结合完整的抓取流程进行。
十二、不同夹爪类型的典型使用方向
(一)两指夹爪的使用方向
两指夹爪适合形状规则、夹持需求简单的工件。在搬运、上下料、简单装配等场合,两指夹爪能够以较低的成本满足使用需求。其结构简单与维护方便的特点,在批量使用中优势明显。
(二)三指夹爪的使用方向
三指夹爪适合圆柱形工件与需要稳定对中的场合。在轴类零件、管件的搬运与定位中,三指结构能够提供稳定的夹持,减少工件姿态的偏移。
(三)多指夹爪的使用方向
多指夹爪适合形状复杂、需要灵活适应的场合。在需要处理多种不规则工件的场合,多指结构具有独特的适应优势,能够应对两指与三指结构难以胜任的任务。
十三、夹爪使用中的维护要点
(一)传动部件的保养
夹爪的传动部件需要定期保养,包括清洁、润滑与磨损检查。良好的保养习惯,有助于保持夹爪的动作性能与使用寿命。传动部件的异常,往往会在动作表现上先期体现。
(二)传感元件的检查
带有传感功能的夹爪,需要定期检查传感元件的工作状态。传感信号的异常变化,应及时排查处理,避免影响夹持的准确性。传感系统的标定,也应按照维护计划执行。
(三)整体状态的巡检
定期对夹爪进行整体巡检,包括紧固状态、动作状态与运行声音等。巡检能够及早发现潜在问题,减少故障停机。巡检记录的管理,有助于追踪设备状态的变化趋势。
十四、夹爪选型的常见误区
(一)只关注夹持力大小
夹持力只是选型的因素之一,行程、速度、精度与适应性同样重要。片面追求夹持力,可能导致其他性能无法满足需求。选型应综合考虑各项性能指标。
(二)忽视工件多样性
只考虑当前工件的夹持需求,忽视未来可能的变化,可能限制系统的适应能力。在选型时预留一定的性能余量,有助于应对工件变化,减少后续的调整成本。
(三)忽视使用环境
夹爪的使用环境会影响其性能表现与寿命。忽视环境因素的选型,可能导致设备无法适应现场条件。环境评估应纳入选型过程,防护措施也应同步考虑。
十五、夹爪技术的发展对选型的影响
(一)技术普及带来的选择变化
夹爪技术的不断普及,使更多类型的夹爪进入实际应用。选型时的可选范围扩大,也要求使用者对不同类型的特点有更清楚的认识。充分了解各类夹爪的能力边界,有助于做出合理选择。
(二)成本变化的影响
技术进步与规模效应正在改变各类夹爪的成本结构。成本的变化,会影响不同类型夹爪的应用范围。选型时需要关注成本变化的趋势,把握合适的应用时机。
(三)应用边界的拓展
技术的发展不断拓展各类夹爪的应用边界。原本受限于性能的场合,可能随着技术进步获得新的解决方案。保持对技术动态的关注,有助于做出更合理的选择。
十六、综合评估与决策的思路
(一)建立评估清单
选型前建立评估清单,将工件特性、性能需求、环境条件与成本预算逐项列出。清单化的评估,有助于避免遗漏重要因素,使选型过程更加系统。
(二)开展对比验证
在条件允许的情况下,对候选方案进行对比验证。实际测试的表现,比纸面参数更能反映方案的真实适用性。验证结果应记录留存,作为决策依据。
(三)制定实施计划
确定选型方案后,制定相应的实施计划,包括安装、调试、培训与维护安排。完整的实施计划,是夹爪顺利投入使用的保障,也有助于控制项目进度与成本。
十七、夹爪应用中的常见问题与应对
(一)夹持不稳定的问题
夹持不稳定可能表现为工件滑移、位置偏移或姿态变化。排查时需检查夹爪类型与工件的匹配程度、夹持力设置与接触状态,逐项调整改善。
(二)适应不足的问题
面对形状多变的工件,单一夹爪可能出现适应不足的情况。此时可以考虑更换更灵活的夹爪类型,或采用多种夹持方式的组合。
(三)效率受限的问题
在节拍要求较高的场合,夹爪的动作速度可能成为限制因素。选择结构简单、动作直接的夹爪,并优化动作流程,有助于提升整体效率。
十八、夹爪类型与自动化方案的结合
(一)产线布局的影响
夹爪类型的选择需要与产线布局结合。安装空间、动作范围与周边设备的布置,都会影响夹爪的适用性。布局条件较紧的场合,应选择结构紧凑的夹爪类型。
(二)与工艺节拍的匹配
夹爪的动作速度需要与工艺节拍匹配。节拍要求高的场合,应选择动作直接的夹爪类型;节拍要求较低的场合,则可以更多考虑适应性与灵活性。
(三)与控制系统的一体化
夹爪需要融入整体的控制系统。控制接口与软件支持的匹配,影响系统的一体化程度。一体化程度高的方案,调试与维护更加方便。
十九、夹爪选型的成本效益分析
(一)成本构成的分解
夹爪的总成本包括购置、安装、调试、维护与停机影响等部分。分解成本构成,有助于全面评估投入,避免只关注购置环节的费用。
(二)效益的评估
夹爪带来的效益体现在效率提升、品质改善与人力节省等方面。效益评估应结合具体应用进行,将改善的效果转化为可比较的价值。
(三)投入产出比的考量
结合成本与效益评估投入产出比,为选型决策提供依据。投入产出比合理的方案,更容易获得认可。评估时应注意区分短期效益与长期效益。
二十、夹爪应用的前期准备
(一)需求梳理
应用前应梳理夹持需求,明确工件的特性与工艺的要求。需求清晰,选型与实施才有依据。需求梳理的细致程度,影响后续工作的顺畅程度。
(二)方案评估
对候选方案进行评估与比较,必要时进行测试验证。充分的评估能够减少实施中的不确定性。评估过程应记录依据,便于回溯与总结。
(三)人员与条件的准备
应用前的准备工作还包括人员培训与配套条件的落实。准备充分,夹爪才能顺利投入使用。人员对设备的熟悉程度,直接影响使用效果。
二十一、不同类型夹爪的互补使用
(一)组合使用的场景
在实际应用中,不同类型夹爪可以组合使用,各自承担适合自身的任务。合理的组合,能够提升系统的整体适应能力,应对更多样的夹持需求。
(二)切换方式的安排
多种夹爪配合使用时,需要合理安排切换方式。自动切换装置的应用,能够减少切换时间,提升系统的连续运行能力。
(三)组合方案的规划
组合方案需要结合产线需求进行规划。平衡各类夹爪的投入与收益,实现整体效果。组合方案的合理性,需要在实践中不断验证与调整。
结语
机器手夹爪类型丰富,两指、三指与多指结构各有特点,没有放之四海而皆准的方案。理解各类夹爪的差异,结合工件特性、使用环境与成本条件综合判断,才能选出适合自身需求的夹爪类型。