DHEX-26 六足对位平台

DHEX-26 六足对位平台

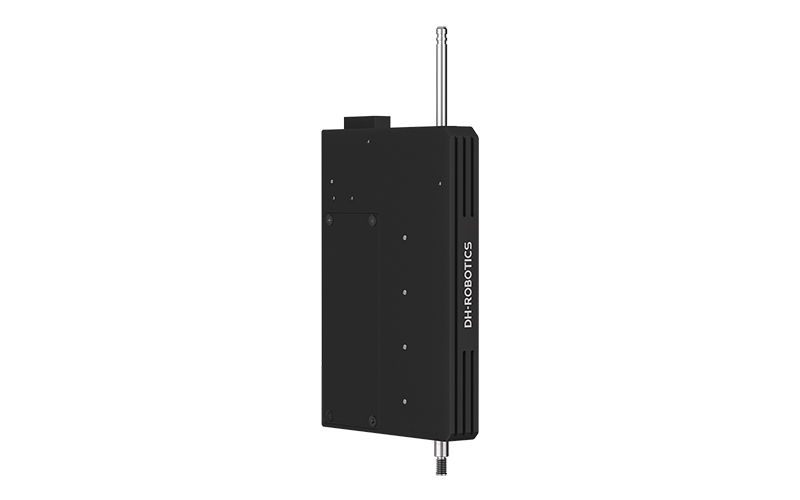
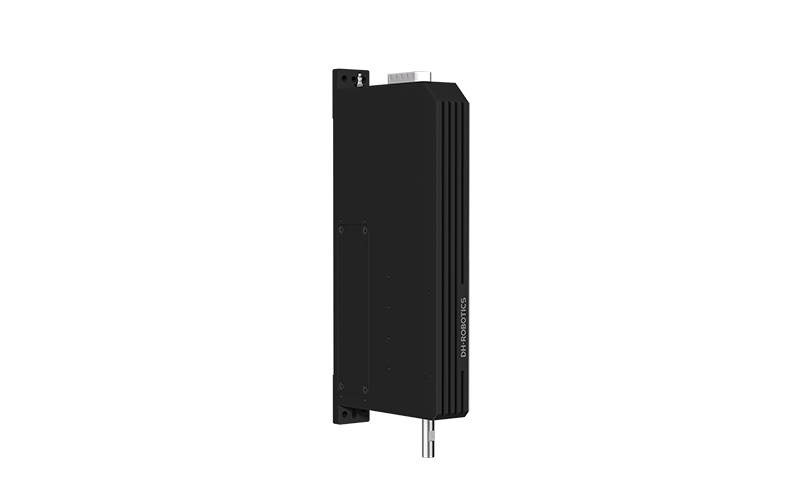
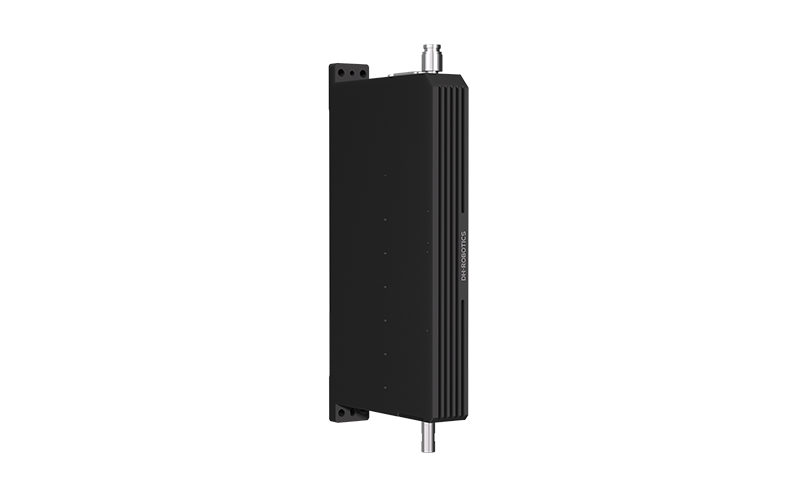
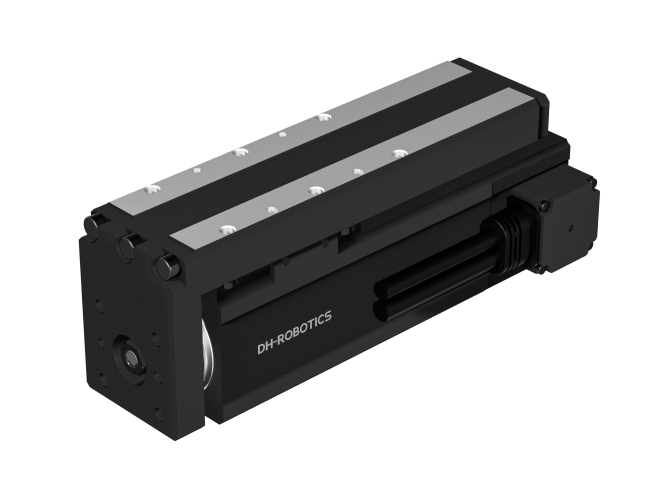
大寰机器人DHEX-26 是一款高精度微型六足对位平台,通过接收位置指令,在 X, Y, Z, θX, θY, θZ 六个自由度方向实现高精度运动与姿态调整,满足复杂空间定位与主动对准需求。

DHEX-26 采用紧凑型并联结构设计,具备高刚性、高稳定性,支持自定义旋转中心,安装便捷且易操作,应用于光纤耦合、硅光芯片测试、摄像头模组组装等高端精密制造场景,并广泛适用于科研实验、精密检测与精密装配等领域。

独特优势

DHEX-26 采用创新并联机构设计,针对六足平台高频往复运动中容易出现的运动“卡滞”问题进行专项优化,有效防止丝杠、导轨副长时间运行后卡死,保障产线连续运行的稳定性与可靠性。

应用场景

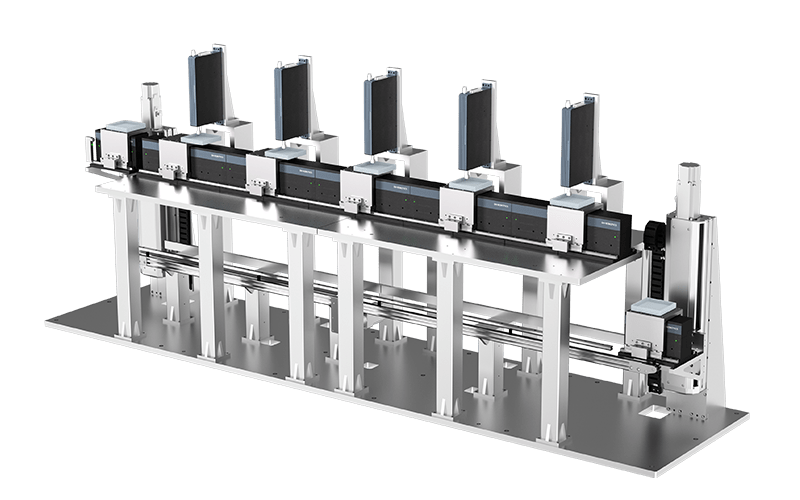
硅光子学与硅光芯片晶圆测试|光学检测、镜头调芯与精密装配|光纤耦合与无源光器件封装|科研实验与其他精密定位场景

联系我们


产品特点

六自由度一体化运动

X/Y/Z 平移 + θX/θY/θZ 旋转

超高精度

满足纳米级对准与定位需求

易于编程控制

配套仿真软件,实现快速评估与部署

超高刚性

具备高刚性和良好的抗扰性能

更多特点

  • 自定义旋转中心:软件设定,无需改动机械结构
  • 无缝替换:兼容国际主流产品安装尺寸,对标性能指标

产品参数

运动参数
DHEX-26
参数公差XYZθXθYθZ
行程±17 mm±16 mm±6.5 mm±10°±10°±21°
最大速度20/10 mm/s20/10 mm/s20/10 mm/s500/250 mrad/s500/250 mrad/s500/250 mrad/s
最小位移特定值0.04 μm0.04 µm0.02 µm0.5 μrad0.5 μrad0.75 μrad
单向重复定位精度特定值±0.15 μm±0.15 µm±0.06 µm±2 μrad±2 μrad±3 μrad
反向间隙特定值0.2 μm0.2 µm0.06 µm2 μrad2 μrad4 μrad
机械特性
DHEX-26
参数数值单位
最大负载(任意姿态下)2.5kg
最大负载(水平放置)5kg
断电保持力(任意姿态下)2.5N
断电保持力(水平放置)15N
重量2.8kg
材质不锈钢,铝—
电气参数
DHEX-26
参数数值单位
控制器DHC-750—
反馈方式增量位移传感器—
额定工作电压24VDC
最大总线电压24VDC
额定电流(每轴)2.5A
通信接口TCP/IP—
数据接口连接器HD D-sub 62(f) & HD D-sub 37(f)—
电源接口连接器M12 3-pole(m)—
线缆长度2m
工作温度范围0~50°C
注意● 每台设备出货附带原厂检测报告,原始测试数据由大寰机器人归档保存。
● 若无额外标注,所有参数均为空载状态测试所得,部分性能参数之间相互影响。
● 最大速度/最大角速度中的高速为挑战速度,低速为最低指标速度。不建议长时间按高速指标运行,会加剧振动、降低设备使用寿命。
● 标注“特定值”代表该数值为批量产品统计平均值,不作为单台设备的硬性保证指标。产品出厂终检仅针对部分关键性能参数进行检测,并非对全部参
数逐项检测。

应用案例


相关资料

DHEX-26-Hexapod 产品规格书

版本号 202511 ・ 格式 PDF ・ 日期 2025-11-13
下载


了解更多产品

了解大寰机器人可提供的更多产品系列

前往

下载中心

前往下载中心,获取选型手册、产品文档、上位机软件等更多材料

前往

联系我们

填写表单,我们会尽快与您取得联系

前往
QR Code 微信扫一扫
联系微信在线客服