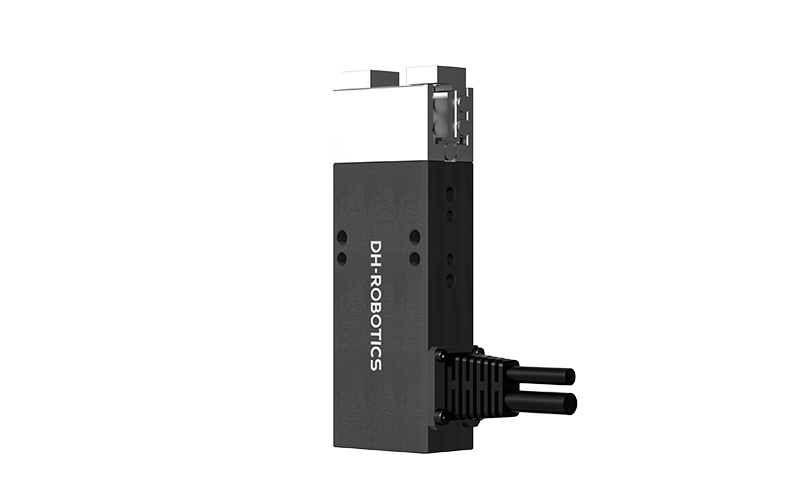
把两种夹爪放在一起看,外形尺寸可能相近,接线方式也可能相同,但动作表现差别明显。差别的根源是控制回路:有多少层反馈、反馈多快、反馈用来做什么。理解这一点,后面所有参数与选型问题都能对上号。
一、两类产品的基本定位差异
两类产品的定位差异,来自它们被设计去解决什么问题。普通电动夹爪解决的是 “把工件夹住并松开”,追求结构简单、成本可控、维护方便;伺服电爪解决的是 “按可控的力与位置把工件夹住”,追求过程可调、结果可测、异常可判。
(一)功能目标的差异
普通电动夹爪的功能目标是动作完成。给出指令,指面闭合到位,夹持建立,动作结束。它对过程中的力与速度不做精细管理,夹持力由结构刚度与行程决定,重复性依赖机械精度。
伺服电爪的功能目标是过程可控。闭合过程中的速度、加速度、接触后的力上升速率都可以设定,夹持建立之后还能持续监测力值。它把抓取当作一个可控过程,而不是一个开关动作。目标差异带来设计差异。普通电动夹爪可以省掉编码器、省掉力估算、省掉复杂算法;伺服电爪必须把这些配上,才能支撑过程控制。成本差异主要来自这里。
(二)结构复杂度的差异
普通电动夹爪的传动多为丝杠加螺母、齿轮加齿条或连杆,配直流电机或步进电机,控制板负责驱动与限位判断。结构层级少,零件数量少,装配与维修相对简单。伺服电爪的传动同样可以用丝杠或连杆,但电机换成伺服电机,增加编码器与驱动环路,控制板需要处理多环运算与通信协议。结构层级多,对装配精度与散热设计的要求更高。
结构复杂度不必然带来更好的表现。若工况只需要简单开合,复杂结构带来的只是成本与故障点。结构要与目标匹配,过度设计同样是问题。
(三)使用方式的差异
普通电动夹爪的使用方式偏 “设定即用”。行程、速度、延时通过拨码或简易界面设定,参数项少,操作者容易上手。
伺服电爪的使用方式偏 “调试后用”。位置环增益、速度环增益、力限幅、接触判定阈值等参数需要按工况调整,调好之后表现稳定,调不好则不如普通夹爪。使用方式的差异决定了对人员的要求。普通夹爪适合维护力量有限的现场,伺服电爪适合具备调试能力的现场。选型时把人员条件纳入考虑,比只看参数更实际。
二、驱动结构的差异
驱动结构决定了控制能力的上限。普通电动夹爪多用直流电机或步进电机,伺服电爪用伺服电机,两者的转矩特性、过载能力与低速表现不同。
(一)电机类型的差别
直流电机结构简单、成本低、调速方便,适合短时动作与间歇工作。它的低速转矩较小,长时间堵转容易发热,保持夹持时需要降流或加自锁结构。步进电机定位直接、开环控制即可运行,适合定长行程的动作。它的缺点是高速转矩下降明显,丢步后位置失准,需要限位或回零来纠正。
伺服电机转子惯量小、过载能力强、低速平稳,配合编码器可以实现精细的位置与速度控制。它的成本较高,对驱动器与散热的要求也更高。
(二)传动配合的差别
普通电动夹爪的传动设计偏向 “够用”。丝杠导程选得较大以获得速度,螺母预紧按常规设定,间隙靠装配控制。传动精度满足一般抓取即可。伺服电爪的传动设计偏向 “可控”。丝杠导程与减速比按分辨率需求选取,预紧力按刚度与摩擦平衡设定,反向间隙要求更严,以保证闭环不发振。传动配合的差异会体现在细微动作上。低速微调时,普通夹爪容易出现爬行与顿挫,伺服夹爪则能平稳推进。这类差异在精密装配中影响明显。
(三)制动与保持的差别
普通电动夹爪的制动多依靠机械自锁或摩擦保持。断电后位置不动,夹持得以维持,但保持力受结构限制,无法主动调整。伺服电爪的制动可以电控。通过零速保持或力矩保持,夹持力可以在断电前设定,也可以通过抱闸结构实现断电保持。控制方式更灵活,代价是复杂度上升。制动方式的差异影响失效行为。普通夹爪失效后行为固定,容易预判;伺服夹爪的失效行为取决于参数与结构配置,需要实际测试确认。
三、反馈方式的差异
反馈是闭环的基础。普通电动夹爪的反馈多为限位开关与霍尔计数,伺服电爪的反馈为编码器,两者的分辨率与更新率差别较大。
(一)限位与计数式反馈
限位开关提供的是位置到没到的二值信息,无法给出连续位置。它适合终点判断与安全保护,不适合过程控制。动作过程中的位置只能靠时间推算。霍尔计数通过脉冲累计估算位置,分辨率取决于磁极数量与传动比。它可以给出连续位置,但存在累计误差,长时间运行后需要回零校正。计数式反馈的成本低、实现简单,在开合行程固定、精度要求不高的场合足够使用。它的局限在于无法反映负载变化,夹持力只能靠结构保证。
(二)编码器式反馈
编码器提供连续、高分辨率的位置信息,增量式与带记忆式各有适用场合。增量式需要回零,带记忆式上电即知位置。夹爪行程短,带记忆式的优势不明显,增量式配合零点开关即可。
编码器的分辨率决定了位置控制的精细程度。分辨率不足时,低速微调会出现台阶;分辨率过高时,对传动间隙与结构刚度提出更高要求,否则闭环容易振荡。编码器的安装位置影响测量含义。装在电机端测的是转角,装在丝杠端测的是直线位移,装在指面附近测的是实际开度。位置越靠近末端,测量越真实,安装难度也越大。
(三)反馈更新率的影响
反馈更新率决定了闭环能跟踪多快的变化。更新率低时,控制器对突变的响应滞后,容易出现超调与振荡;更新率高时,控制更平稳,但对处理器与通信带宽要求更高。
更新率与动作速度需要匹配。动作速度越快,单位时间内位置变化越大,需要的更新率越高。低速动作可以用较低的更新率,不必为不必要的高速付出成本。更新率还影响力的估算质量。通过电流估算力时,电流采样率决定了力信号的带宽,带宽不足时无法捕捉接触瞬间的力峰值。
(四)反馈信号的抗扰与布线
编码器信号属于弱电信号,容易受到动力线与开关器件的干扰。布线时把编码器线与电机线分开走向,保持间距,必要时使用屏蔽线并单端接地,能减少计数跳变。计数跳变的表现是位置显示突然跳动,闭环随之修正,造成动作抖动。这类现象在干扰强的现场容易出现,排查时容易被误判为机械问题。
反馈线过长也会引入问题。线缆电容增大,信号边沿变缓,高速计数时出现丢脉冲。缩短线缆、提高驱动能力或改用差分传输,都能改善。布线规范应在装配阶段执行。事后补救需要重新走线,停机时间长,成本高于前期规范施工。
四、闭环层级的差异
闭环层级是两类产品差异的核心。普通电动夹爪通常只有一层或没有闭环,伺服电爪具备电流环、速度环、位置环,部分产品还有力环。
(一)单环与多环的结构
单环控制只对一个物理量做反馈。位置单环只保证到位,电流单环只保证力矩不超过限值。单环结构简单,但在负载变化时表现不稳。多环控制把内环与外环嵌套。电流环处在内层,响应快,负责力矩平稳;速度环在外一层,负责速度跟随;位置环处在外层,负责轨迹准确。嵌套之后,外环的指令由内环执行,整体表现更稳。
多环的调试顺序是自内向外。先把电流环调稳,再调速度环,然后调位置环。顺序颠倒时,内环不稳会让外环永远调不好。
(二)力环的实现方式
力环是伺服电爪区别于普通产品的关键。力环的反馈可以来自电流估算、力矩传感或指面力传感,三种方式的精度与成本依次上升。电流估算的力环实现简单,把电流与力矩的对应关系写入控制器,即可做力矩限制。它的精度受温度与摩擦影响,适合做保护而非精密控制。
力传感的力环精度高,能实现真正的恒力夹持与力跟随。它需要在指面或腕部布置传感元件,走线与防护要求更高,成本也更高。力环的带宽决定了恒力夹持的稳定性。带宽不足时,工件变形引起的反力变化无法及时补偿,夹持力出现波动。
(三)环间协调与限幅
多环之间存在协调问题。位置环要求到位,力环要求限力,两者在接触后可能冲突。处理方式是设置限幅与切换条件,让力环在接触后接管。限幅包括力矩限幅、速度限幅与位置限幅。限幅值设定过松,保护不起作用;设定过紧,正常动作被误判为异常。限幅值应通过实测确定。
切换条件需要明确。以位置停滞判断接触、以电流跳变判断接触、以力信号判断接触,三种条件的灵敏度与误判率不同,应按工件特性选择。
五、控制精度的差异
精度是两类产品被频繁比较的指标。比较精度要区分重复定位、全量程定位与夹持力精度三项,三项的成因不同。
(一)重复定位精度
重复定位精度反映多次动作回到同一位置的能力。普通电动夹爪的重复性受传动间隙、限位一致性与电机停止精度影响,通常在结构精度允许的范围内波动。伺服电爪的重复性受编码器分辨率与闭环稳定性影响。闭环可以把传动间隙的影响部分抵消,但无法消除机械磨损带来的变化。
重复性还与动作方式有关。单方向接近与双方向往复的重复性不同,后者受间隙影响更大。比较时应说明动作方式,否则数字不可比。
(二)全量程定位精度
全量程定位精度反映指令位置与实际位置的偏差。普通电动夹爪多靠时间推算或计数累计,全量程精度随行程累积下降,需要定期回零。伺服电爪的全量程精度由编码器与标定决定,上电即可获得实际位置,长期运行的漂移较小。标定质量决定精度上限,标定不准时闭环也纠正不了。
全量程精度对抓取的影响体现在夹持位置上。夹持位置偏差会改变工件的受力点,进而影响后续装配。对装配精度要求高的工序,全量程精度比重复性更重要。
(三)夹持力精度
夹持力精度反映设定力与实际力的接近程度。普通电动夹爪的夹持力由行程与结构刚度决定,工件尺寸波动会直接改变夹持力,精度难以保证。伺服电爪通过力环可以把夹持力控制在设定值附近,工件尺寸波动由位置补偿吸收。力控精度取决于反馈方式与带宽,电流估算与力传感的差别明显。
夹持力精度还与温度相关。温度变化会改变传动摩擦与电机力矩常数,闭环可以补偿一部分,补偿不完全时仍会出现漂移。
六、动态响应的差异
动态响应决定了夹爪在节拍变化时的表现。响应快意味着能跟上更短的循环时间,响应稳意味着动作过程不产生冲击。
(一)加速与减速能力
普通电动夹爪的加减速多按固定曲线执行,曲线由驱动器预设,调整空间有限。负载变化时,固定曲线可能导致力矩不足或冲击过大。伺服电爪的加减速可以按负载调整,控制器根据电流反馈实时修正输出,保证加速过程平稳。过载时还能主动降速,避免失步。
加减速能力影响节拍。加速能力强的夹爪可以在更短时间内达到目标速度,缩短单次动作时间。但加速能力受结构与散热限制,不能只看驱动器标称。
(二)接触瞬间的响应
接触瞬间是抓取过程中扰动较大的阶段。指面接触工件后,负载突变,控制器需要在很短时间内做出反应,否则会出现力峰值。普通电动夹爪在接触瞬间多依靠结构弹性吸收冲击,控制器不参与调节。冲击大小取决于闭合速度与结构刚度,调整手段有限。伺服电爪可以在接触瞬间切换到力控或降低速度增益,把冲击压到较低水平。切换的及时性取决于反馈更新率与算法响应。
(三)扰动恢复能力
扰动包括工件偏移、外部振动与负载突变。恢复能力强的夹爪能在扰动后快速回到设定状态,恢复能力弱的夹爪会出现持续偏差。普通电动夹爪的恢复依靠机械弹性,扰动消失后靠弹性回位,回位精度受摩擦影响。反复扰动后,位置可能逐次偏移。伺服电爪的恢复依靠闭环修正,扰动期间持续调整输出,扰动消失后主动回到目标位置。修正能力受积分环节影响,积分过强会带来振荡。
(四)响应的边界与失稳
闭环响应不是越快越好。增益过高时,系统对微小偏差过度反应,出现振荡;振荡会放大机械磨损,也让夹持力波动。失稳的表现包括动作末端抖动、异响与位置反复超调。出现这类现象时,应先降增益,再检查机械间隙与反馈质量,而不是一味加滤波。
机械间隙是失稳的常见诱因。间隙存在时,反向动作会出现空程,闭环在此期间累积误差,越过空程后突然修正,形成冲击动作。响应与稳定需要平衡。按工况设定增益,宁稳勿快,是较为稳妥的做法。追求纸面响应速度而牺牲稳定性,实际节拍反而下降。
七、力控能力的差异
力控是伺服电爪的主要价值点。普通电动夹爪也能限力,但限的是电流或时间,不是真正的夹持力。
(一)力限幅与力闭环
力限幅是保护措施,当电流或力矩超过阈值时停止加力。它保证夹爪不把工件压坏,但不保证夹持力达到设定值。力闭环是控制措施,控制器持续比较设定力与实际力,通过调整输出使两者接近。它既能防止过载,也能保证夹持充分。
两者的差别在薄壁件与易碎件上体现明显。限幅只能保证不压坏,闭环还能保证夹得住。夹持力不足时,限幅不会补力,闭环会。
(二)恒力保持与力跟随
恒力保持指夹持建立后维持设定力不变。工件在搬运中变形或振动时,夹爪主动补偿,保持夹持稳定。力跟随指夹持力按预设曲线变化,如先小力接触再逐步加力。这类控制适合需要柔性接触的工序,能减少接触瞬间的损伤。两种能力都依赖力反馈的质量。反馈噪声大时,恒力保持会出现抖动;反馈滞后大时,力跟随会跟不上曲线。
(三)力控与位置的协同
力控不能脱离位置单独工作。力控需要位置作为边界,否则夹爪可能在力未建立前一直闭合,直到机械限位。位置也需要力作为约束。位置环在接触后如果继续推进,会让力迅速上升。两个环的协同,靠切换条件与限幅共同实现。协同质量决定了抓取的一致性。协同不好时,同一工件在不同次抓取中的夹持力差别明显,工序稳定性下降。
(四)力控的标定与验证
力控上线前需要标定。标定内容包括零点漂移、增益误差与温度影响三项,三项不处理,力控精度无从谈起。零点漂移来自传感元件的初始偏差与安装应力。空载状态下读取零点,把偏差写入补偿值,是基本步骤。安装应力较大时,零点会随装配状态变化,需要重新标定。
增益误差来自传感灵敏度与信号调理。用标准力源加载,比较显示值与实际值,据此修正增益。标定用的力源精度应高于夹爪的力控精度。温度影响需要单独评估。连续运行后温度上升,零点与增益都可能漂移。带温度补偿的控制器能自动修正,没有补偿的则需按温升设定修正表。
八、保持与制动方式的差异
保持方式影响长时间夹持的稳定性与能耗。普通电动夹爪以机械自锁为主,伺服电爪以电控保持或抱闸为主。
(一)机械自锁的保持
机械自锁依靠螺纹自锁角、蜗轮蜗杆或楔形结构维持位置,断电后不移动。保持期间不耗电,结构简单可靠。自锁结构的松开需要反向驱动,松开瞬间的力矩较大,对传动件有冲击。频繁开合的工位,自锁结构的磨损速度较快。自锁结构的保持力是固定的,无法按工件调整。夹持薄件时可能过大,夹持重件时可能不足。
(二)电控保持的方式
电控保持通过持续输出力矩维持夹持,力矩大小可调。它适合需要按工件调整保持力的场合,也适合需要力跟随的工序。电控保持的能耗与发热需要管理。长时间保持时,电机与驱动器持续发热,可能触发降额。采用降流保持或间歇补力,可以缓解。抱闸结构介于两者之间。断电后抱闸锁住位置,保持期间不耗电,松开时电控释放。它兼顾了节能与可控,结构复杂度较高。
(三)失效行为的差异
失效行为需要在使用前确认。普通电动夹爪断电后位置固定,工件不会掉落,但松开需要手动处理。伺服电爪断电后的行为取决于配置。配置为零速保持时,断电后可能失去力矩,工件掉落;配置为抱闸时,断电后保持位置。失效行为与安全相关。搬运贵重或易碎工件时,应选择断电保持的结构,并通过实测确认。
(四)保持方式的验证方法
保持方式的验证要覆盖通电、断电与断信号三种状态。通电状态下测保持力是否稳定;断电状态下测位置是否移动;断信号状态下测夹爪是否误动作。验证时应使用等效负载。空载验证看不出保持力是否足够,满载验证才能反映真实情况。负载按工件重量与可能出现的冲击载荷确定。
验证结果应记录并纳入操作规程。操作人员需要知道断电后会发生什么,才能判断异常时该先做什么。验证还需要周期性重复。密封老化、抱闸磨损都会改变保持能力,定期验证能提前发现衰减。
九、通信与参数管理的差异
通信能力决定了夹爪能被控制到什么程度。普通电动夹爪的通信以简单指令为主,伺服电爪的通信支持参数读写与状态回传。
(一)指令结构的差异
普通电动夹爪的指令多为动作触发,如闭合、张开、复位。指令数量少,逻辑简单,控制器编程容易。伺服电爪的指令包括目标位置、目标速度、目标力、加减速曲线与使能信号。指令结构复杂,需要控制器具备相应的功能块支持。指令复杂度带来编程工作量。功能块不完善时,调试人员需要自己拼逻辑,容易出现时序错误。
(二)状态回传的差异
普通电动夹爪回传的状态有限,多为到位、报警与故障。信息量小,排查时靠现象推断。伺服电爪回传的状态包括实际位置、实际电流、实际力、温度与错误码。信息量大,排查时能直接定位。状态回传需要通信带宽支撑。回传频率过高会占用带宽,影响指令下发;频率过低则失去监测意义。按监测需求设定频率,是平衡点。
(三)参数存储与版本管理
普通电动夹爪的参数项少,通常存储在设备内部,更换备件时重新设定即可。伺服电爪的参数项多,包括环路增益、限幅值、标定数据与工件配方。参数需要版本管理,否则更换备件或升级程序后容易出现错配。参数管理的规范包括命名、备份与权限。缺少规范时,参数被误改后难以恢复,排查成本高。
结语
伺服电爪与普通电动夹爪的区别,落在闭环层级上:有没有位置环、速度环、力环,反馈够不够快,参数能不能管。工艺需要过程可控、结果可测,就选伺服;工艺只需要稳定开合,普通电动夹爪更经济。把工艺要求、人员条件与成本结构三条线一起看,选择才不会偏。