新闻中心

大寰机器人亮相 2026 世界人工智能大会
简介 大寰机器人很高兴宣布将参展 2026 世界人工智能大会(WAIC),这是全球顶尖的人工智能与机器人行业展会之一。 诚邀各位莅临上海展区,一同体验我们在灵...
查看详情  
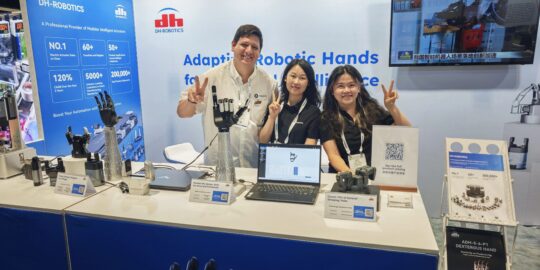
Automate 2026 圆满收官,大寰机器人以灵巧操作连接全球智造
当地时间6月25日,为期四天的Automate 2026在美国芝加哥圆满落幕。 作为北美规模最大、最具影响力的自动化行业盛会之一,Automate 2026 汇聚了全球领先的自动...
查看详情  
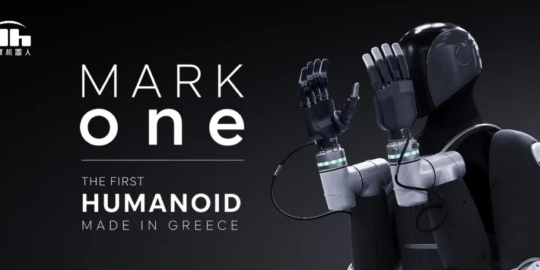
希腊本土首台人形机器人“上岗”:搭载大寰灵巧手完成咖啡产线上料
在欧洲,人形机器人已经走进生产一线,更多新的应用场景也在不断被尝试。 前不久,我们也曾在公众号分享,宝马德国工厂引入了人形机器人开展真实工业场景试...
查看详情  
机器人柔性夹爪能否实现水下作业?防水气动结构如何设计和测试?
引言 深海资源开发、水下设施检修及海洋生物学研究等领域,对远程操作机器人的依赖性显著增强。在这些复杂环境中,末端执行器需要具备适应不同形状物体且具备...
查看详情  
机器人柔性夹爪如何同时抓取多件物品?模块化设计思路是否可行?
多件物品一次抓起,看似只是把夹爪做大一些,实际牵涉接触顺应、力分配、姿态容错与节拍安排的连锁反应。柔性夹爪具备先天适配优势,但是否能稳定完成多件抓...
查看详情  
电动平行夹爪的过载保护怎么做?夹紧力失控如何提前规避风险隐患?
电动平行夹爪依靠电机与传动机构输出夹紧力,力的大小本应可控,但来料超差、参数错误或机械卡滞都可能让力偏离预期。过载保护不是加装一个限力元件就完事,...
查看详情  
自适应夹爪如何适应重心偏移的工件?抓取稳定性如何有效保证?
工件重心不在几何中心,是抓取过程中的常见情形。它带来的问题不单是重量增加,更在于力矩失衡导致的翻转与滑移。自适应夹爪能否应对重心偏移,取决于结构顺...
查看详情  
微型电动夹爪在医疗器械中有哪些应用?消毒兼容性问题怎么解决?
微型电动夹爪进入医疗相关场景后,关注点不再只是夹得住、夹得准,还要回答能否承受反复清洗与消毒。尺寸缩小带来的便利与约束同时出现,消毒兼容性往往成为...
查看详情  
灵巧手夹爪的远程遥操作如何实现?主从控制延迟怎么有效降低?
远程遥操作让操作者跨越距离控制灵巧手完成动作,难点不在能不能动,而在于是否跟手、是否稳定。延迟是横亘在操作者与从端之间的主要障碍,降低延迟需要多个...
查看详情  
灵巧手夹爪在科研教育领域有哪些典型应用?开源方案目前是否成熟?
引言 在自动化与人工智能技术深度融合的今天,机器人不再仅仅是流水线上重复作业的机械臂,而是逐渐演变为具备感知、决策与复杂操作能力的智能体。其中,灵巧...
查看详情  
微型电动夹爪的功耗与续航如何优化?低功耗模式怎么合理设置?
一、 微型电动夹爪功耗产生的机理与分析 要优化功耗,首先必须透彻理解能量是如何在系统中消耗掉的。微型电动夹爪并非单一部件,而是一个由电气系统、机械结...
查看详情  
机器人柔性夹爪如何保证抓取一致性?形变控制算法如何实现补偿?
引言 随着工业4.0与智能制造技术的快速演进,自动化末端执行器的技术迭代正从刚性向柔性转变。传统刚性夹爪在处理规则、刚体工件时表现优异,但在面对表面不...
查看详情  
机器手夹爪与气动夹爪如何选择?常见夹爪类型参数与特点一文对比分析?
随着工业4.0浪潮的推进,智能制造已成为推动产业升级的核心动力。在这一进程中,工业机器人作为智能装备的代表,其末端执行器——即夹爪(Gripper)的选择,直...
查看详情  
QR Code 微信扫一扫
联系微信在线客服